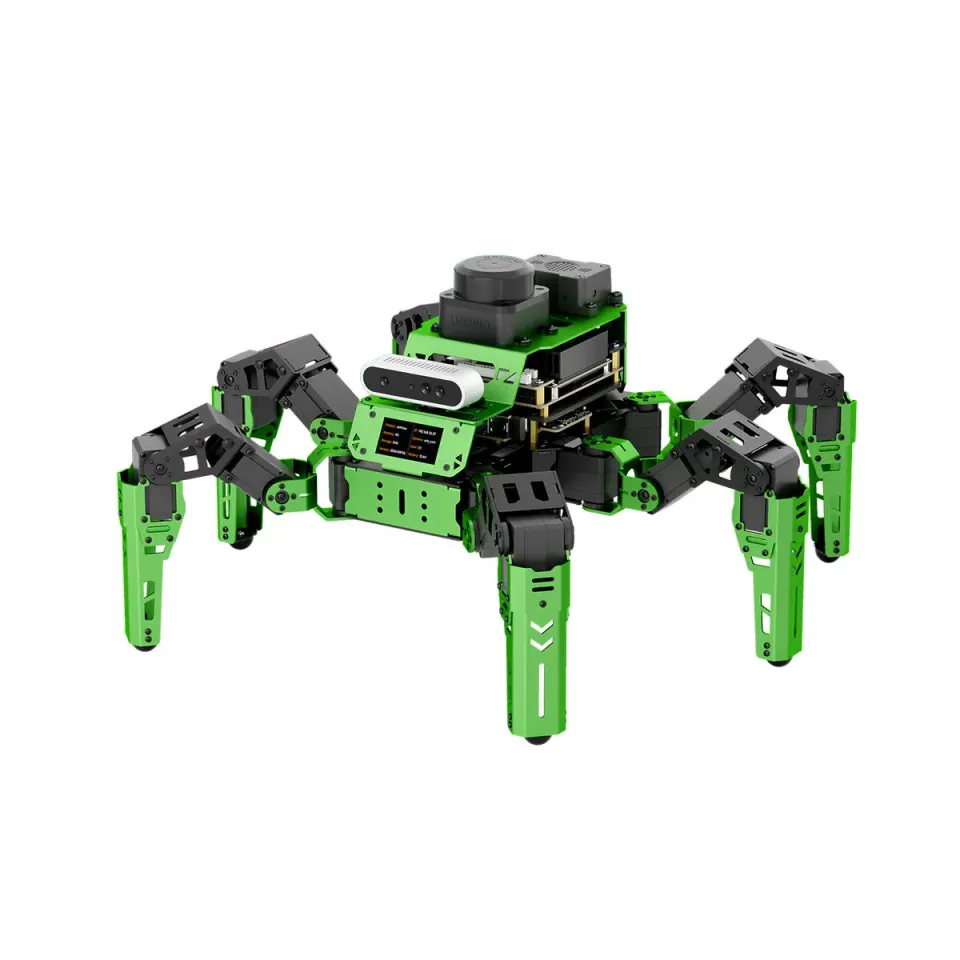
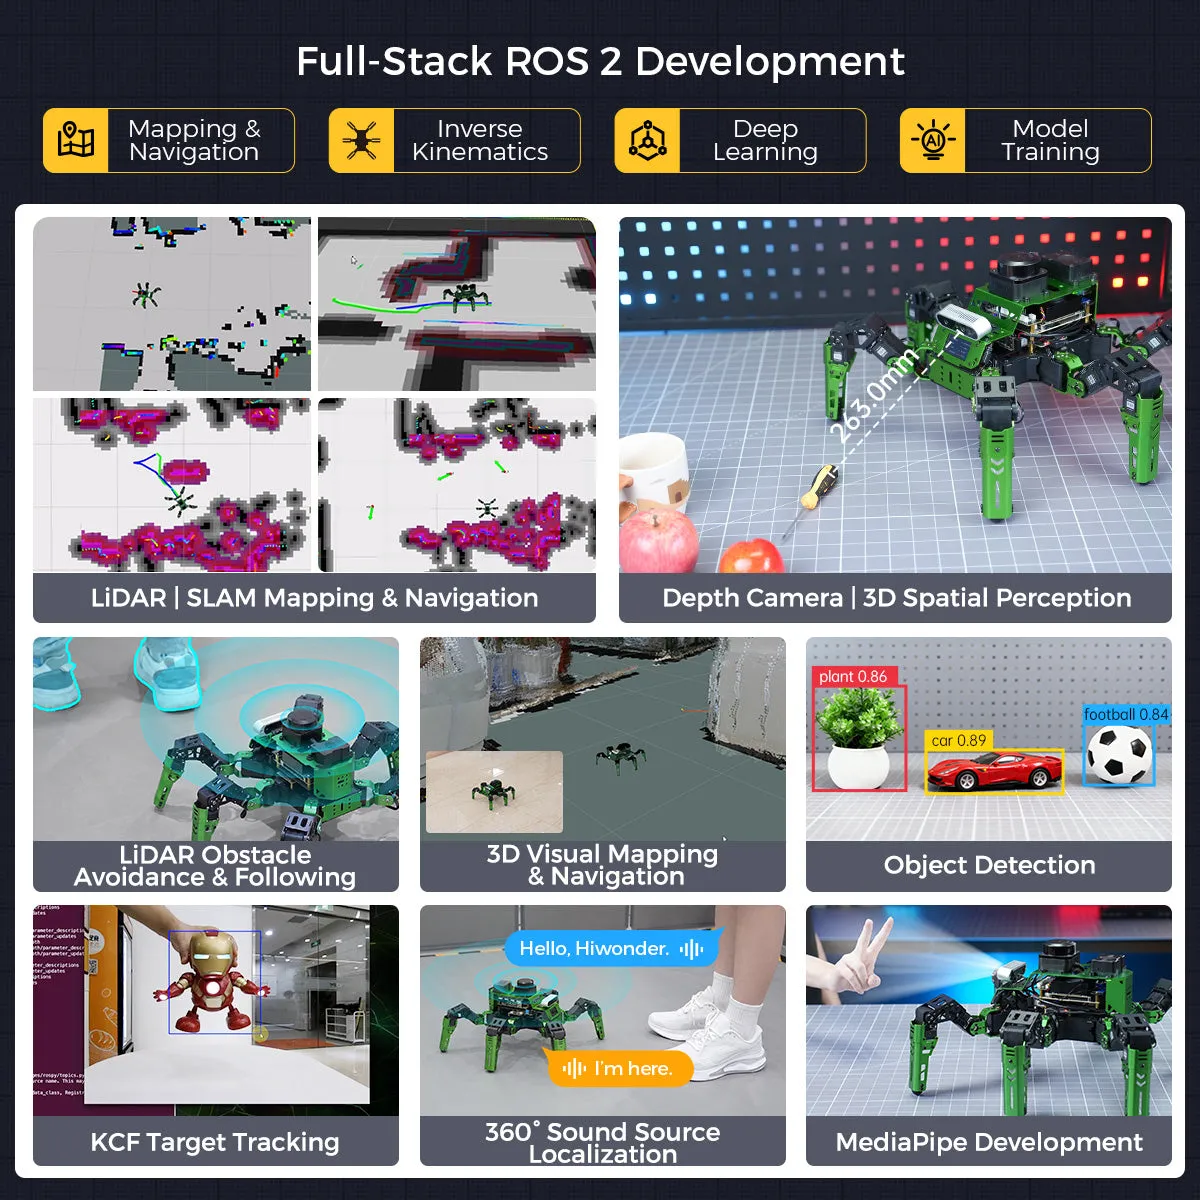
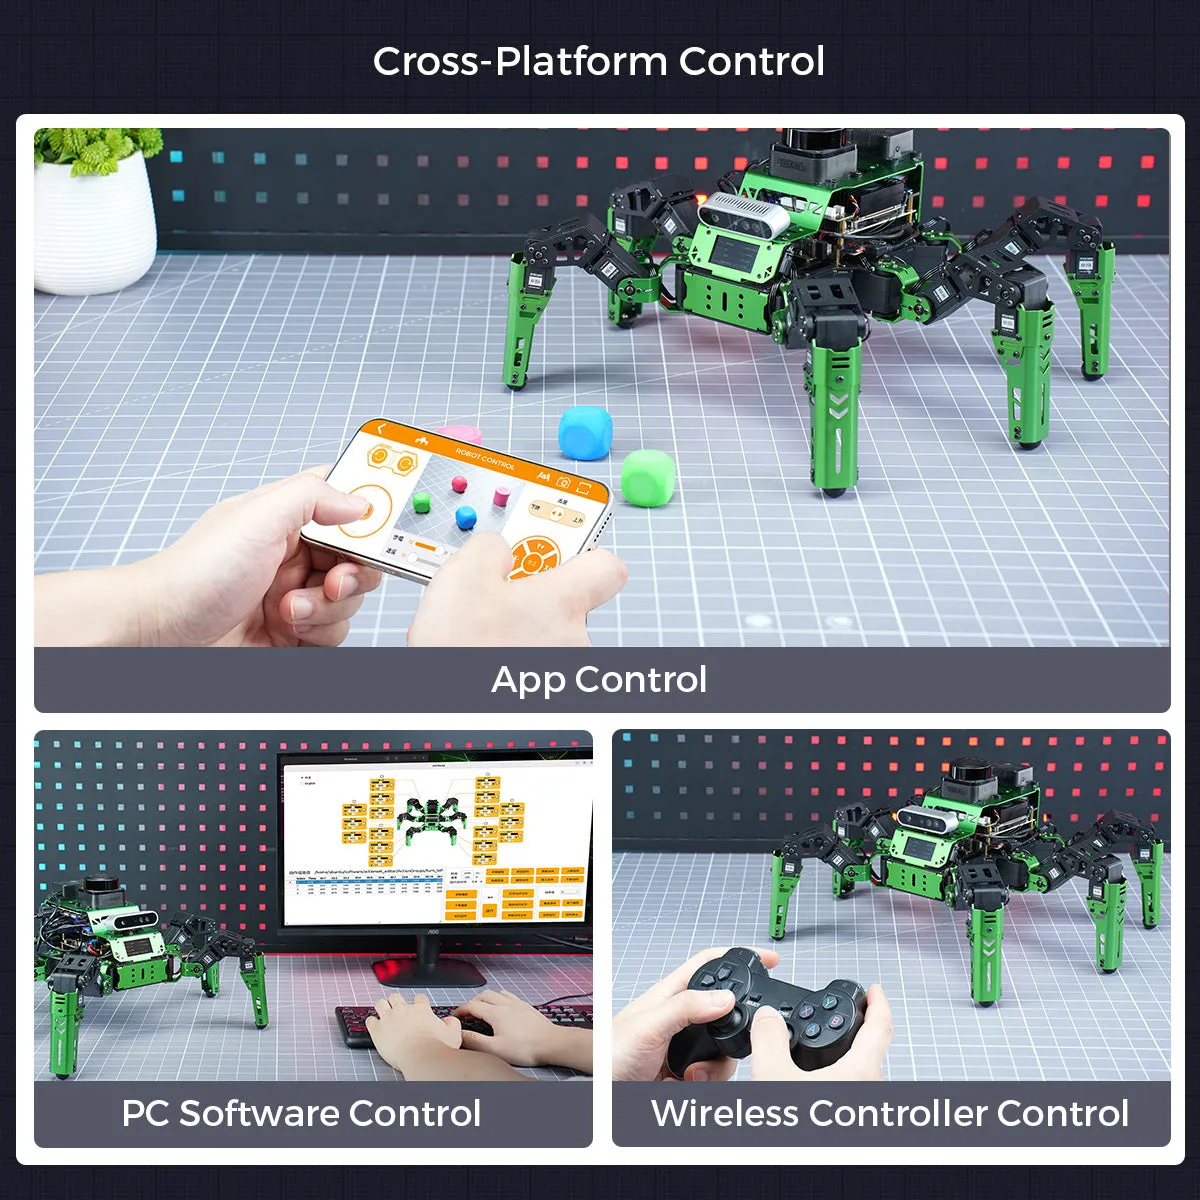
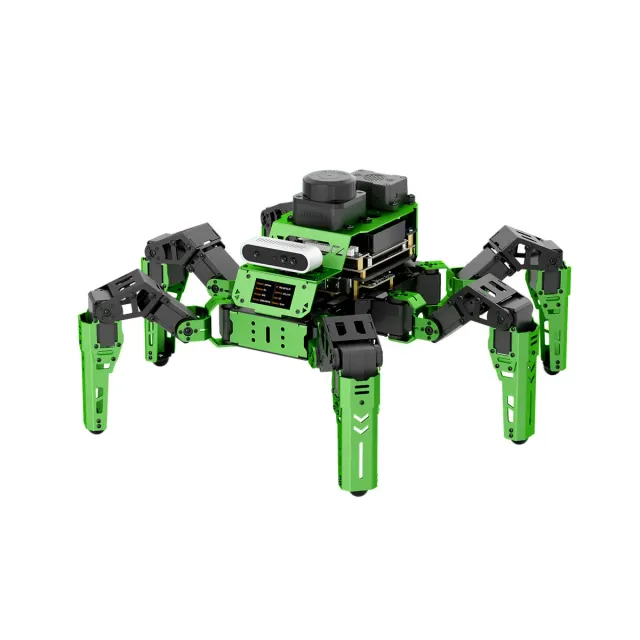
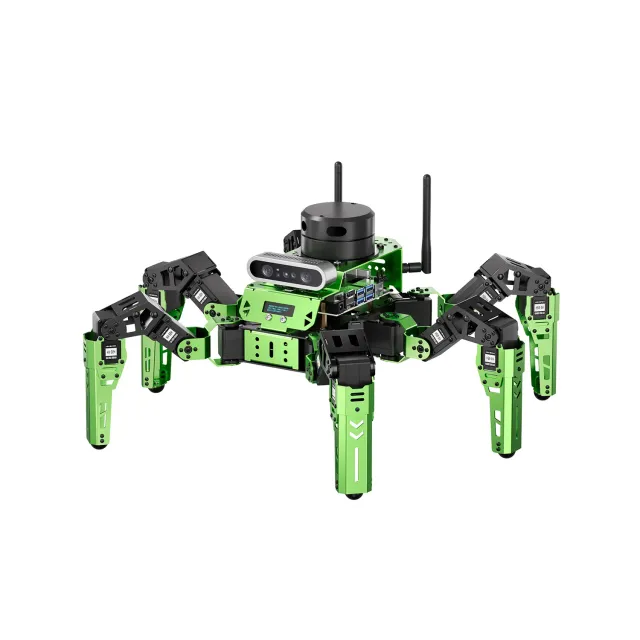
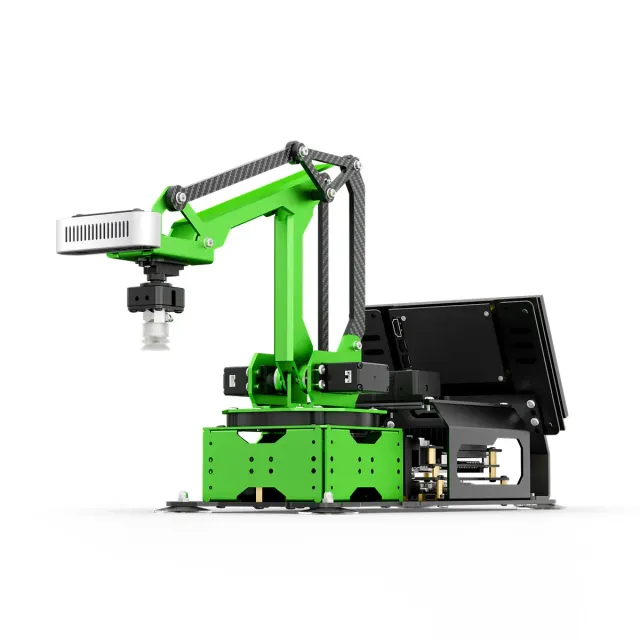
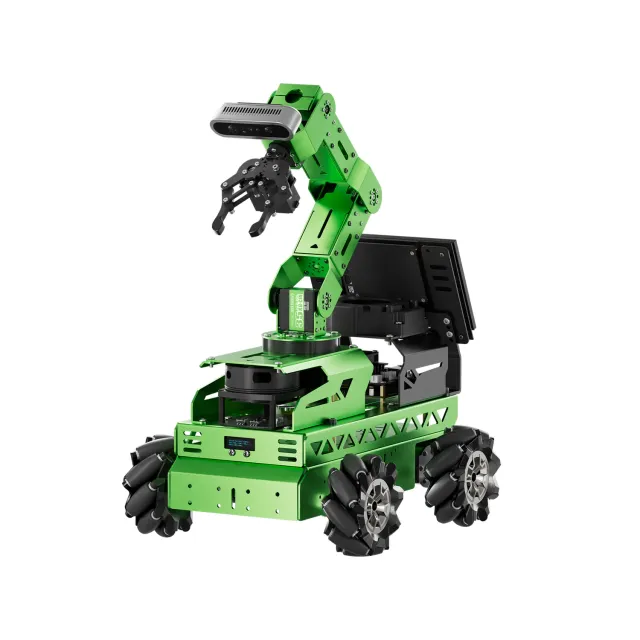
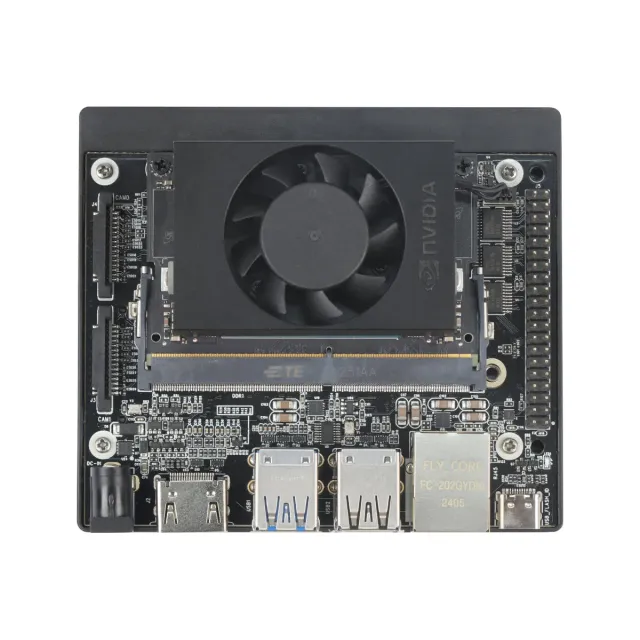
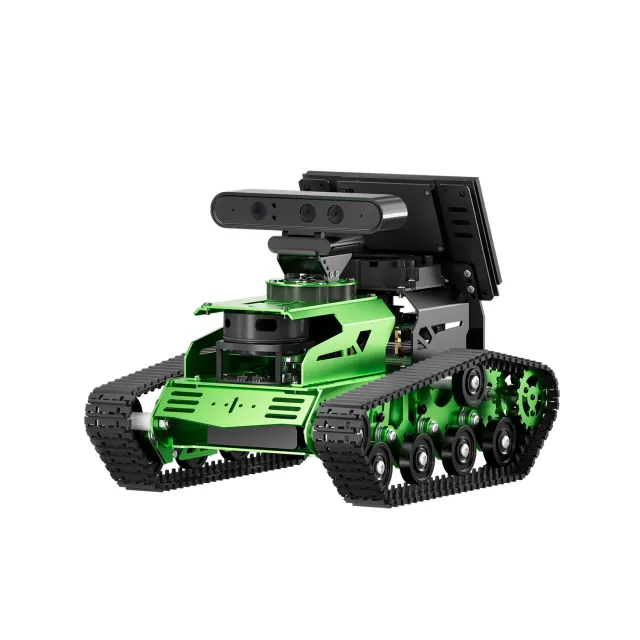
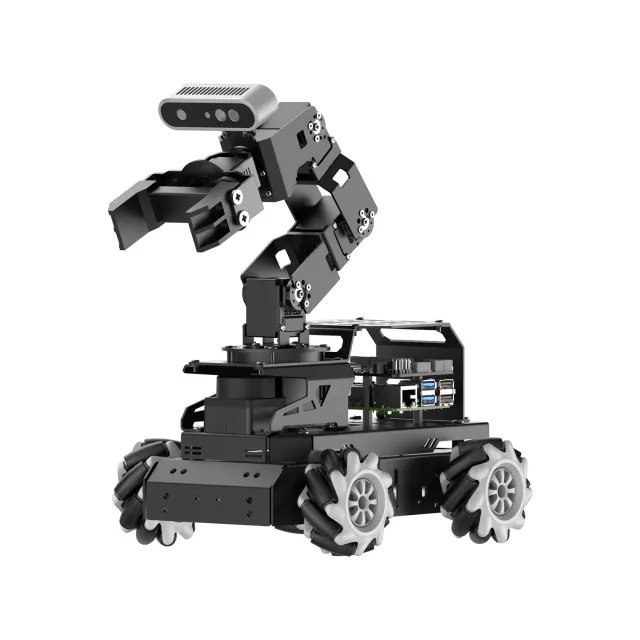
Das JetHexa-Chassis bewegt sich mit inverser Kinematik omnidirektional. Python-Support, Tutorials und Open-Source-Code führen von Scratch bis zur Navigation.
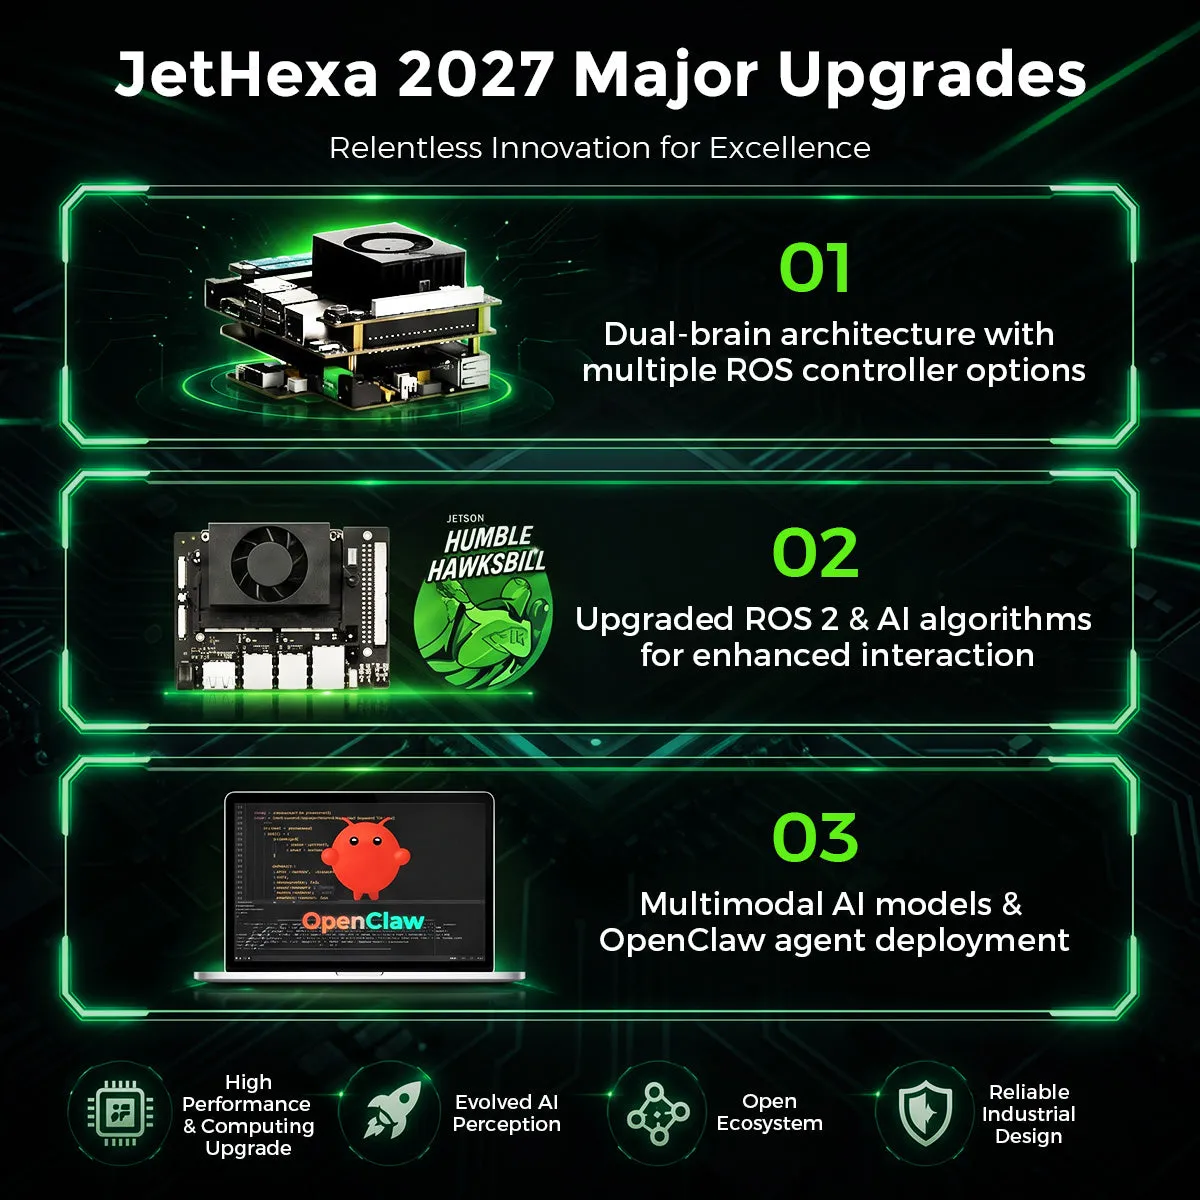
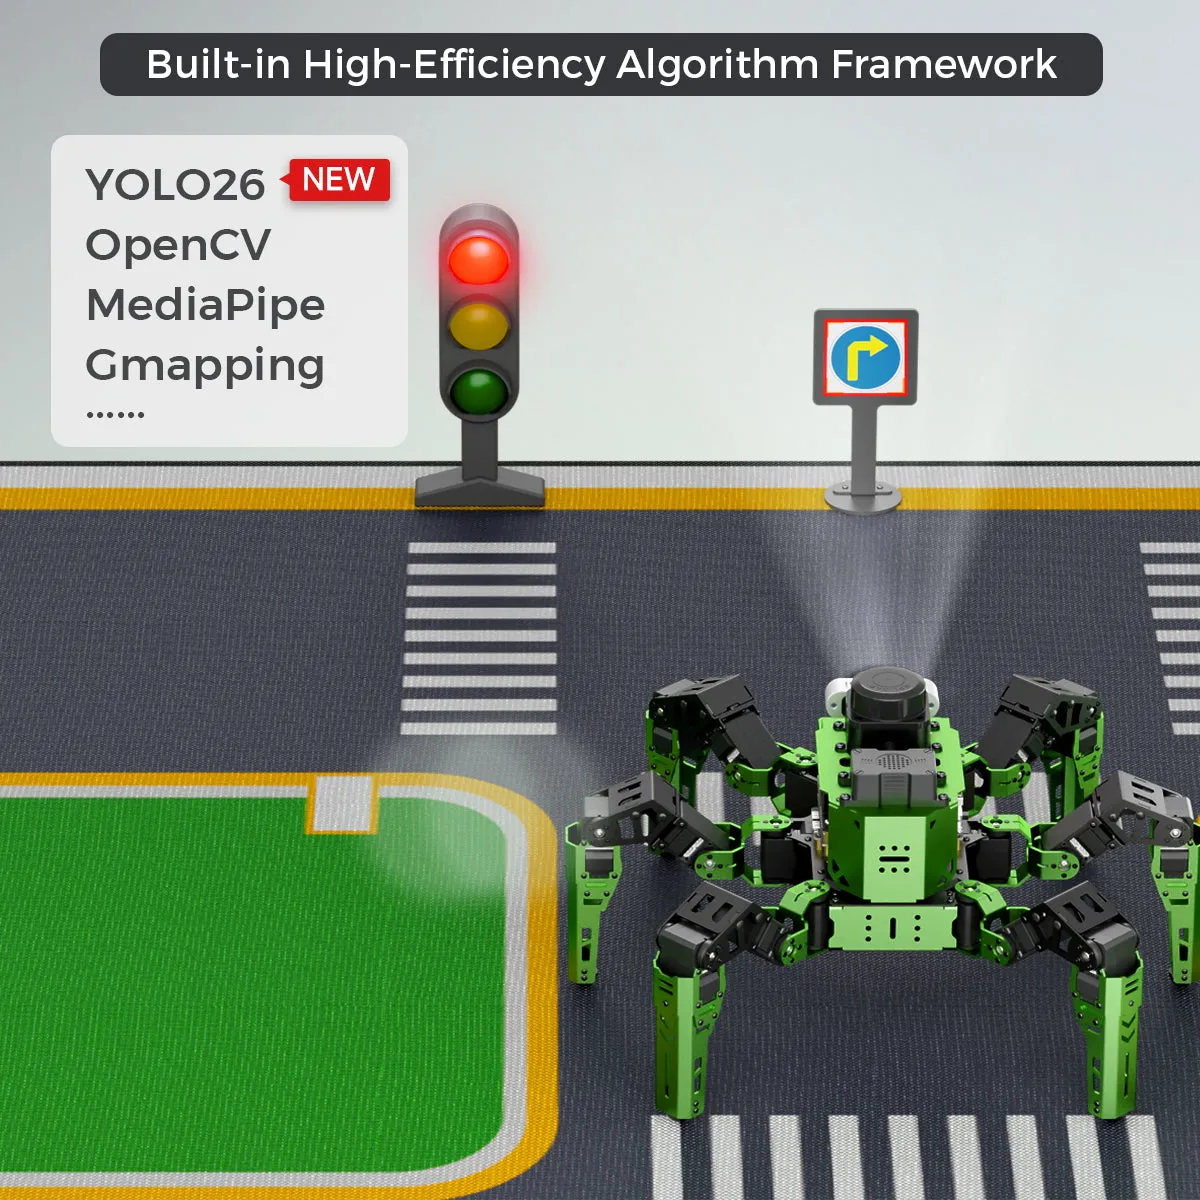
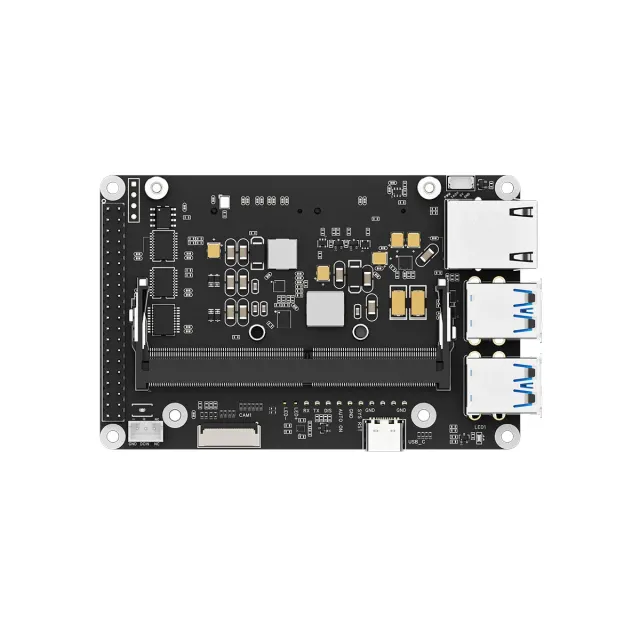
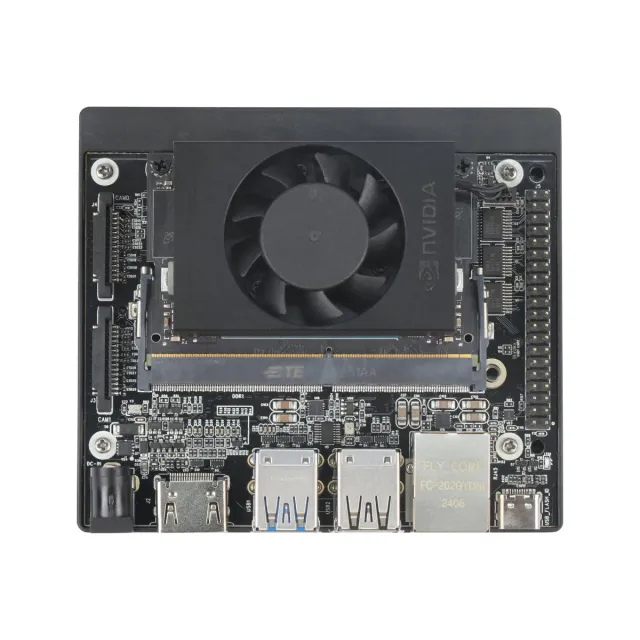
Passend für ROS-Frameworks. Prüfe Spannung und Controller vor der Erweiterung, für Wettbewerb zugelassen nach Reglement.