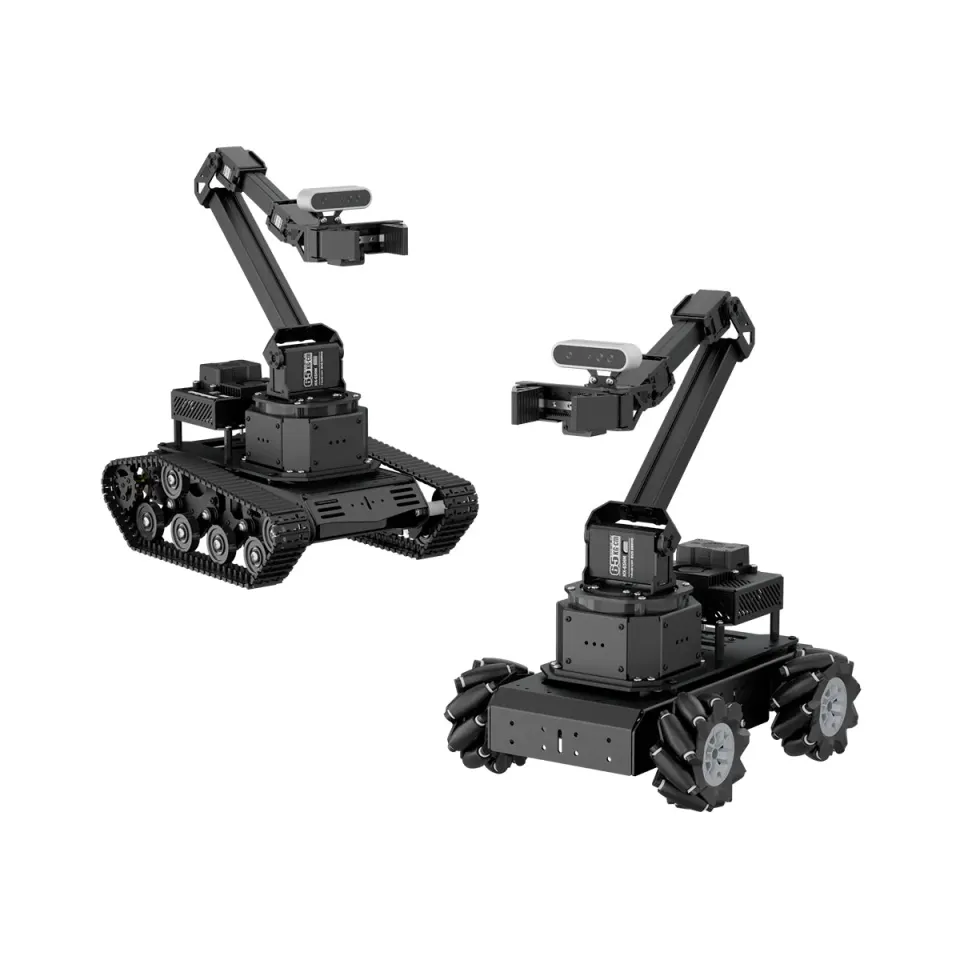
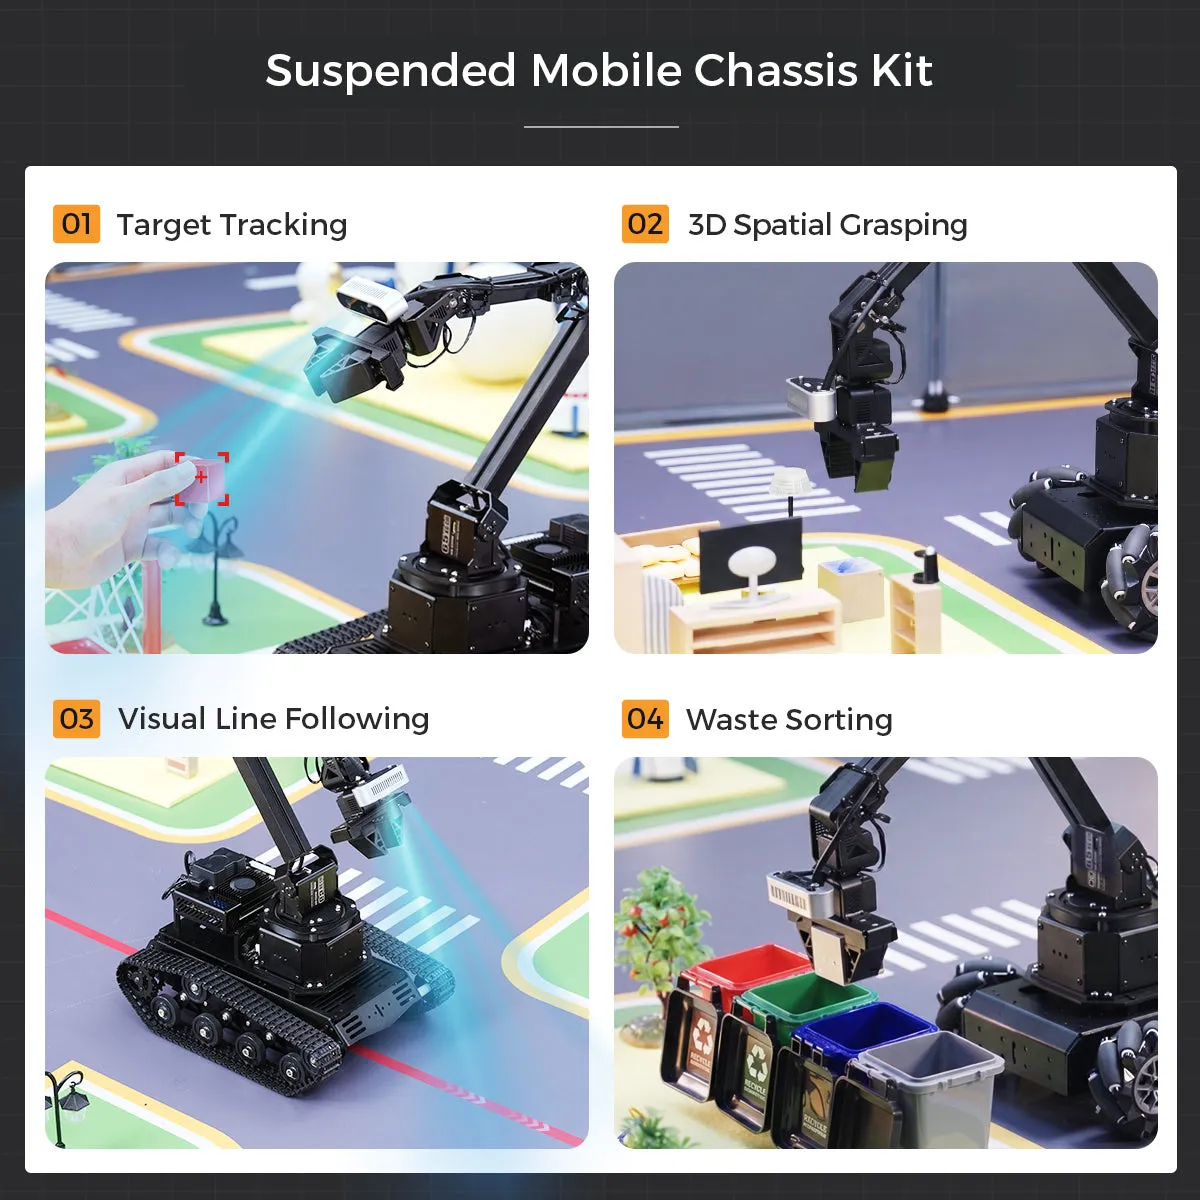
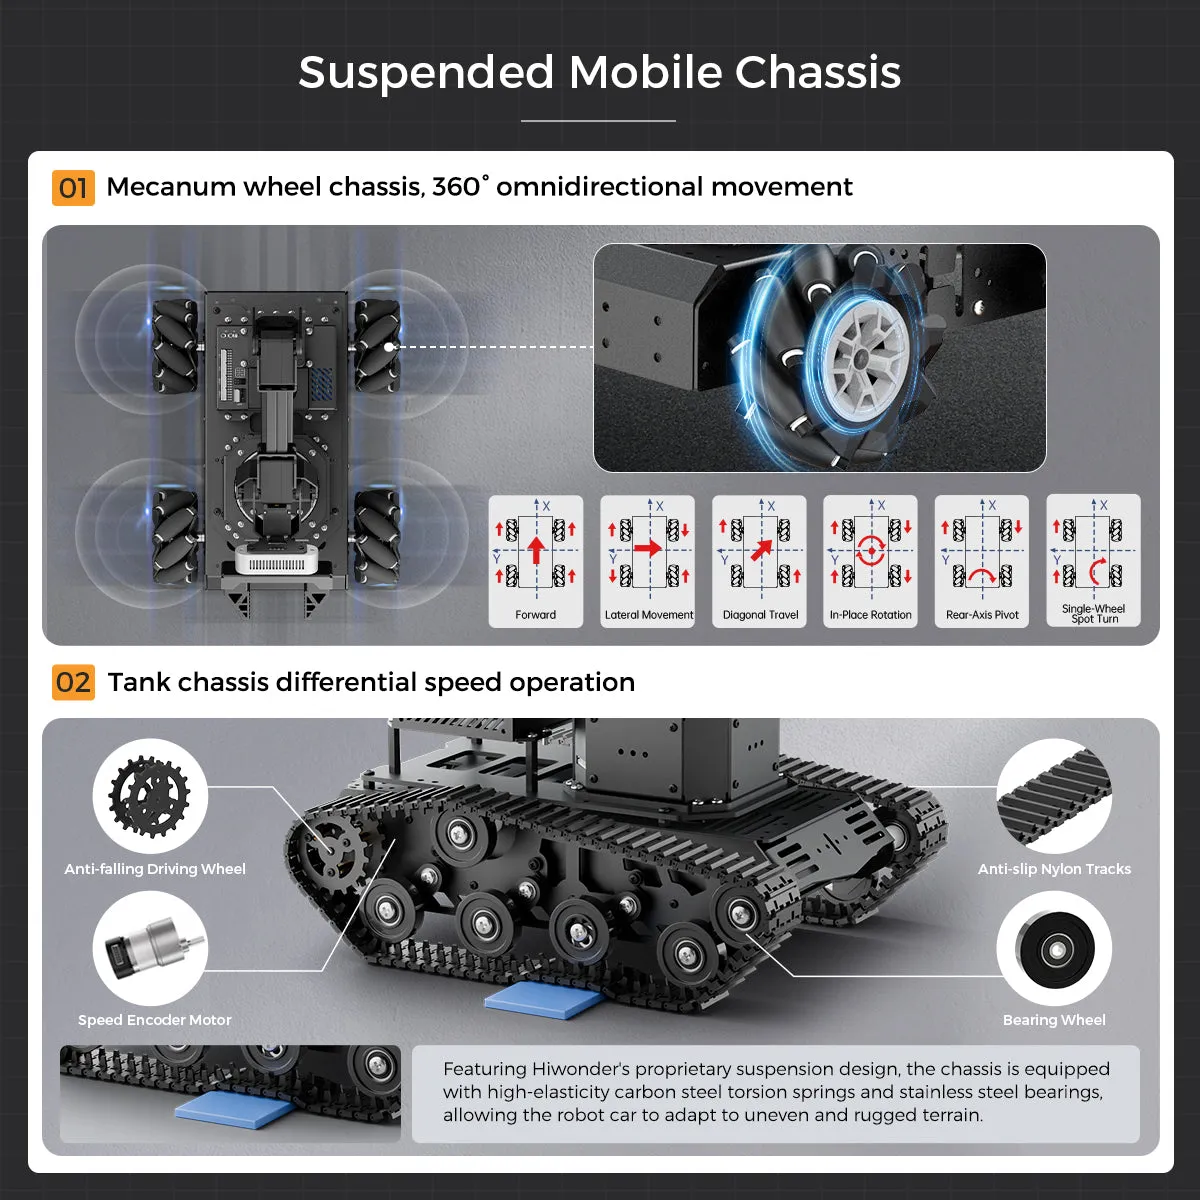
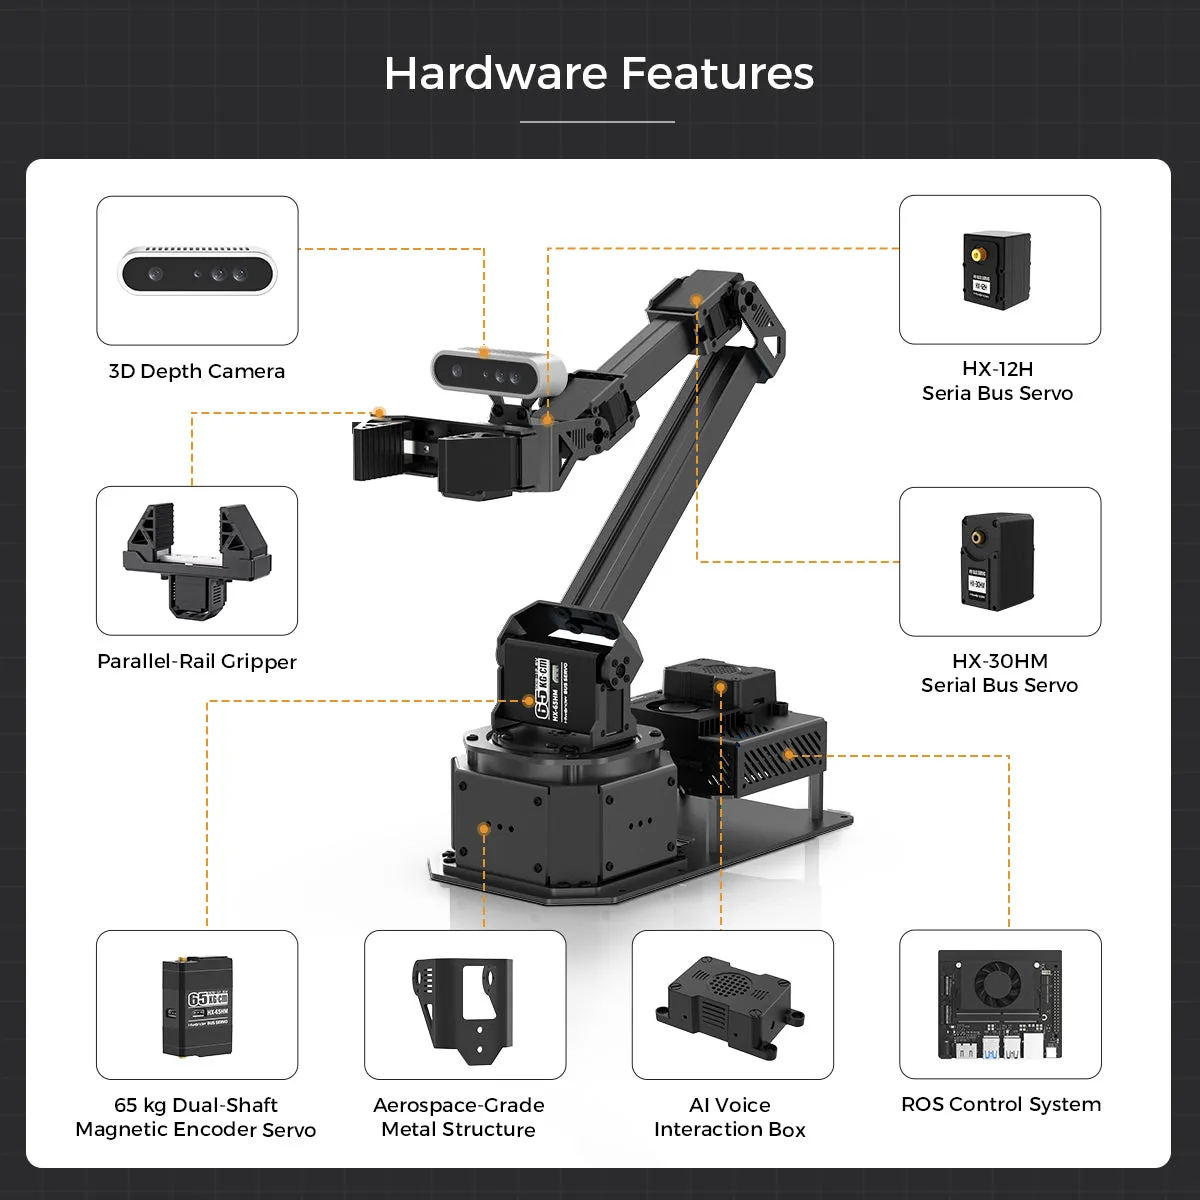
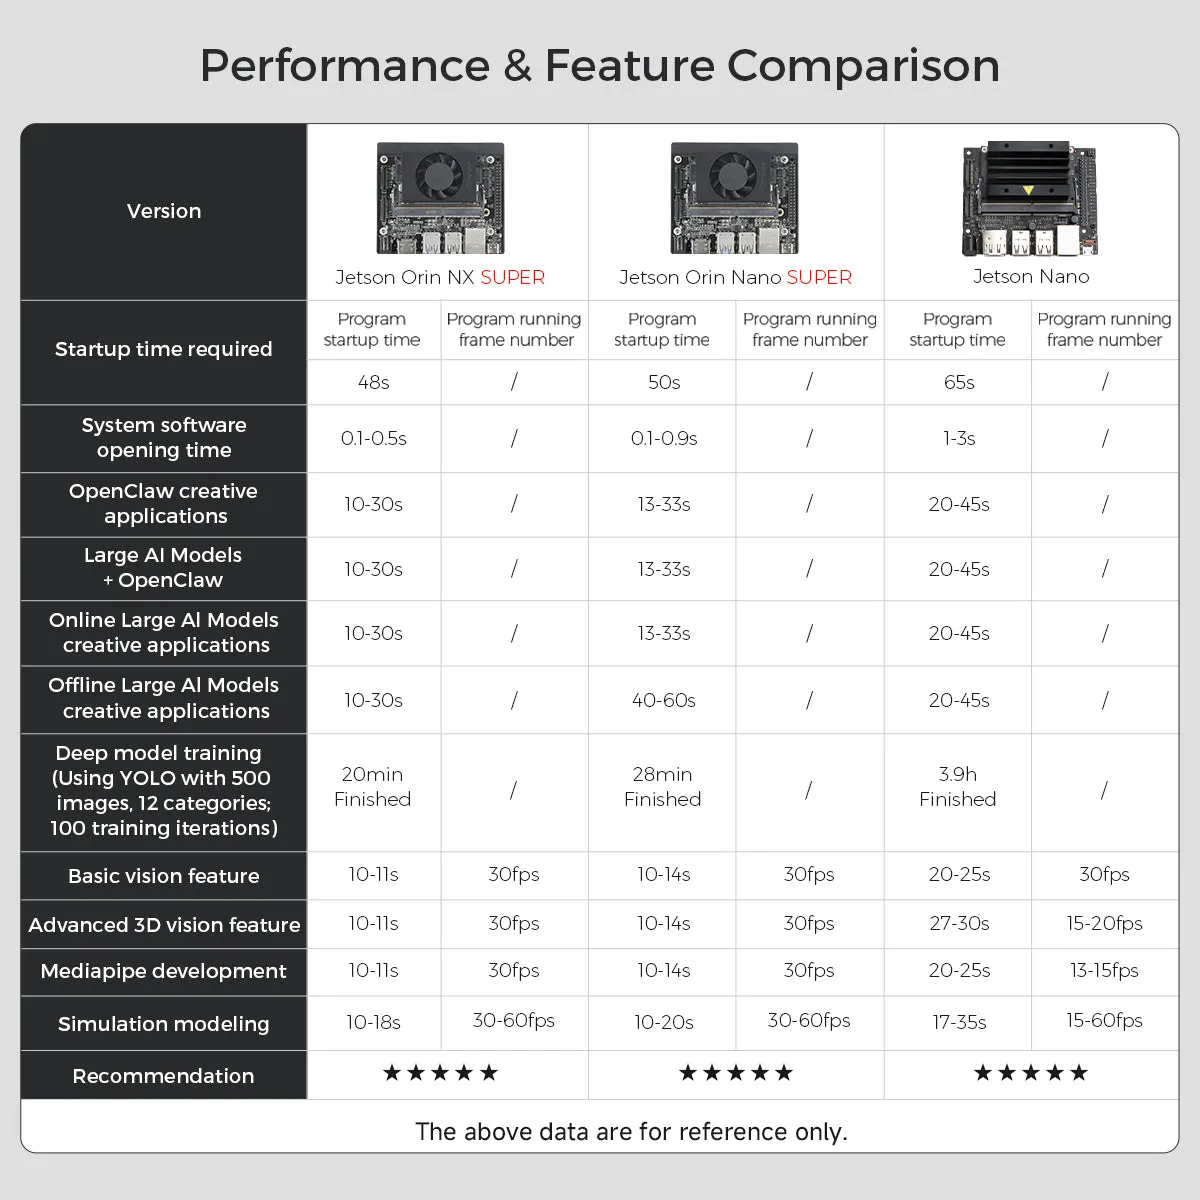
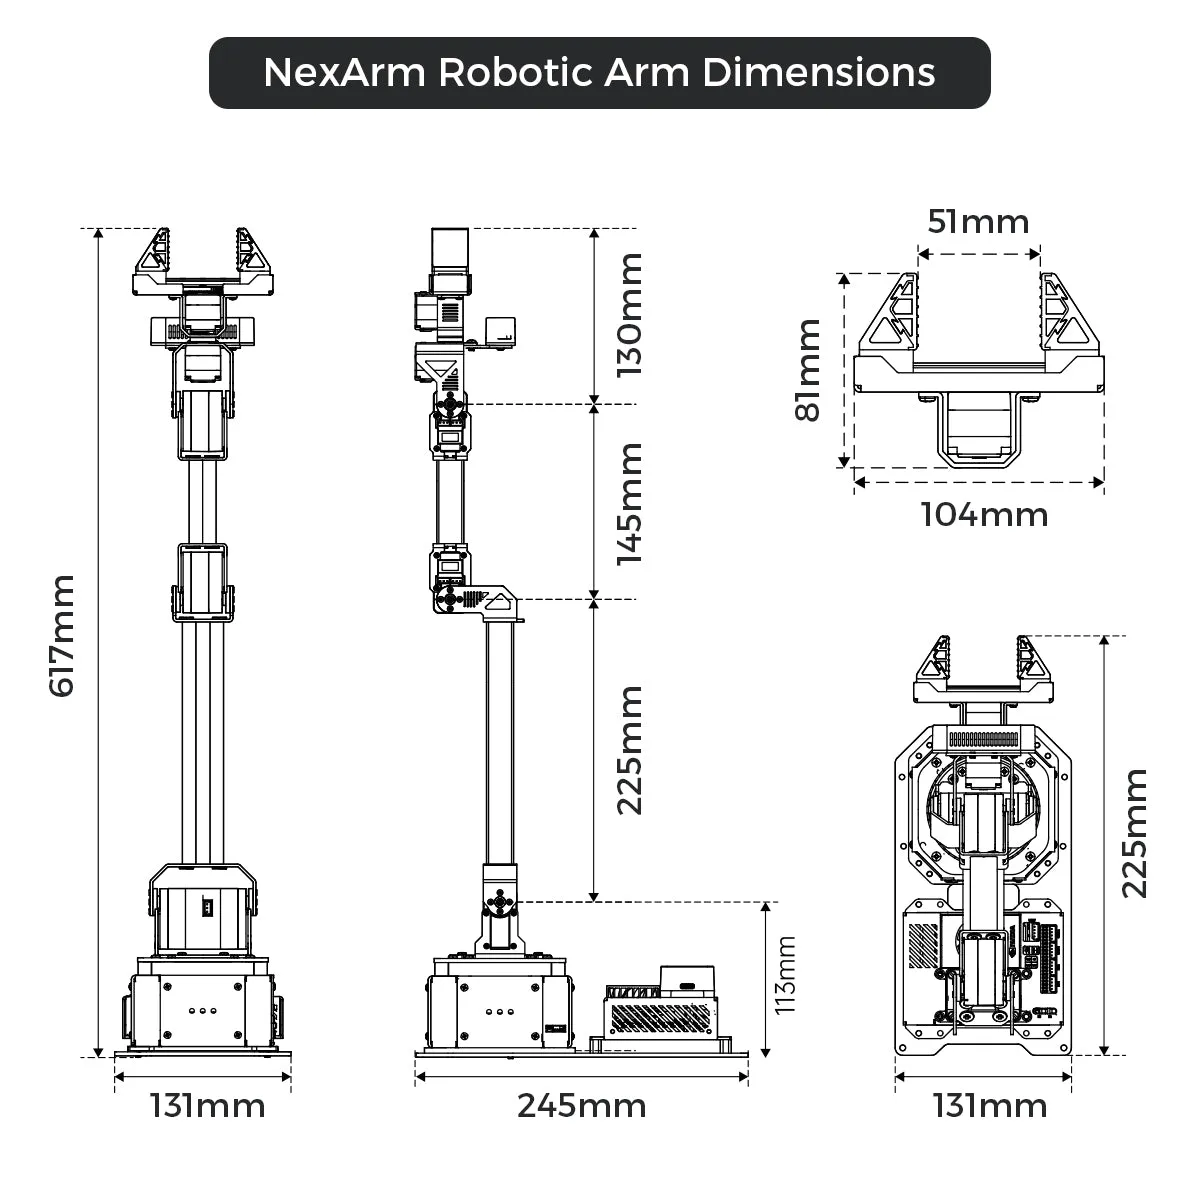
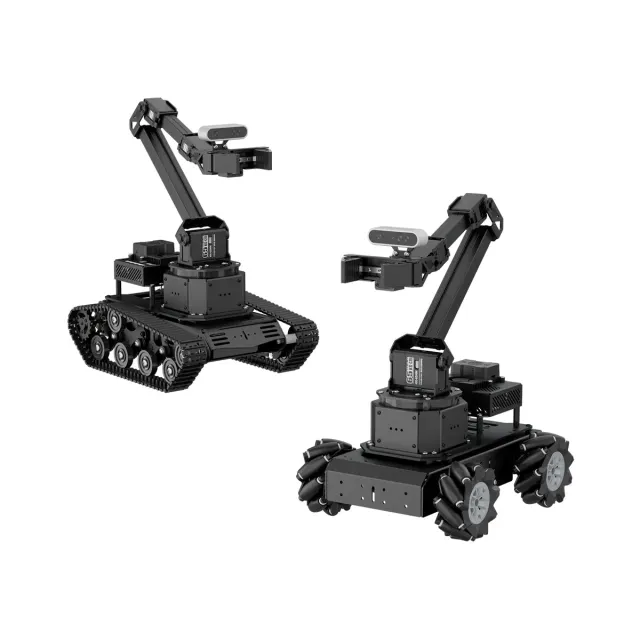
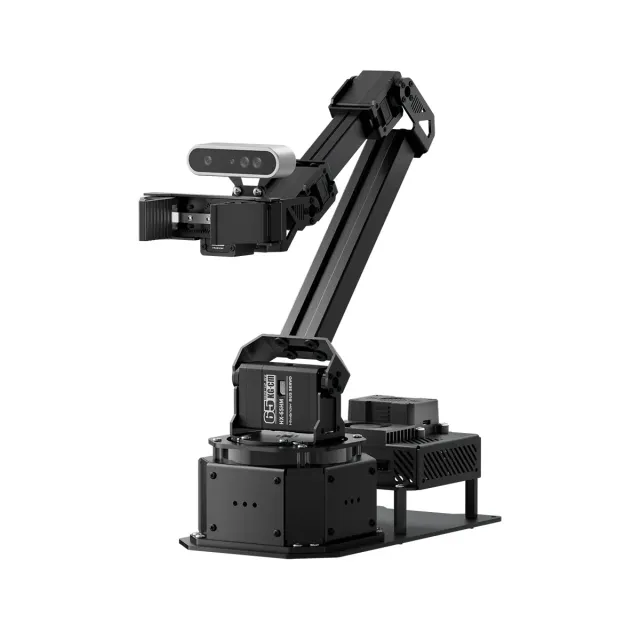
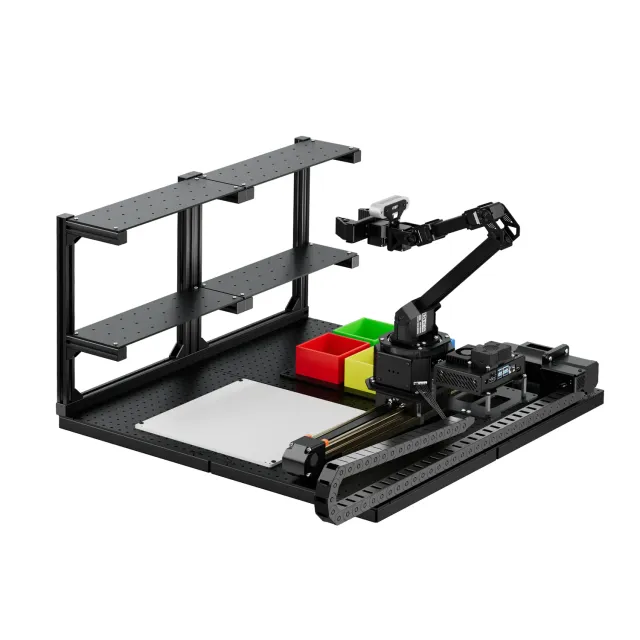
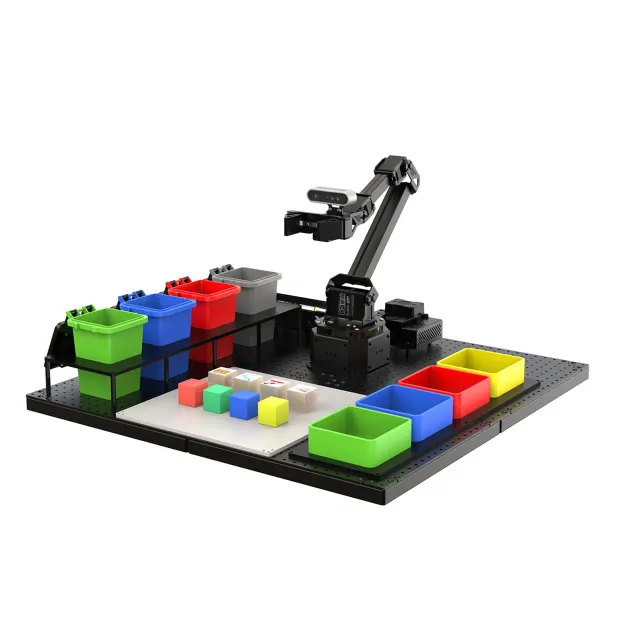
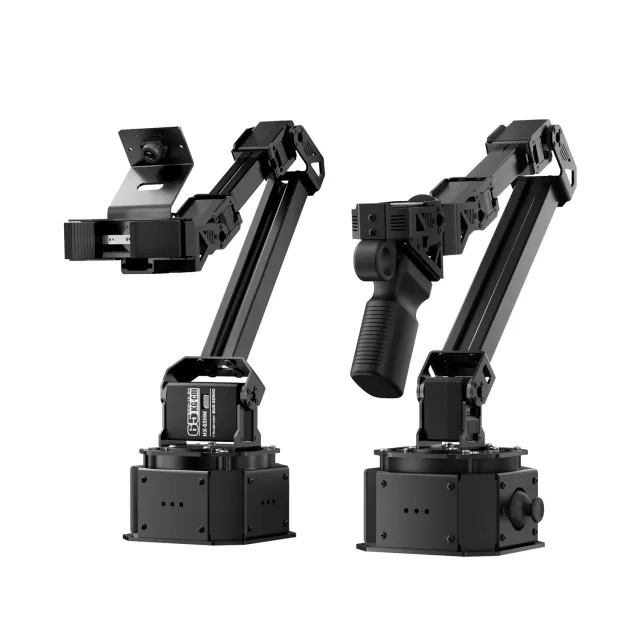
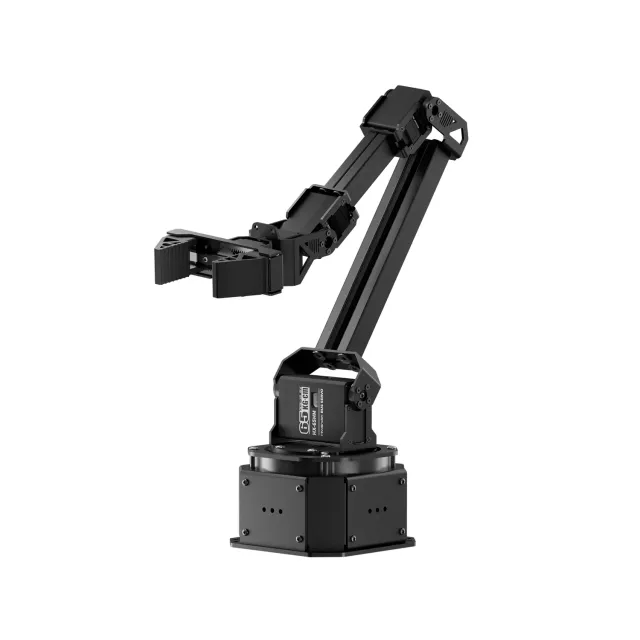
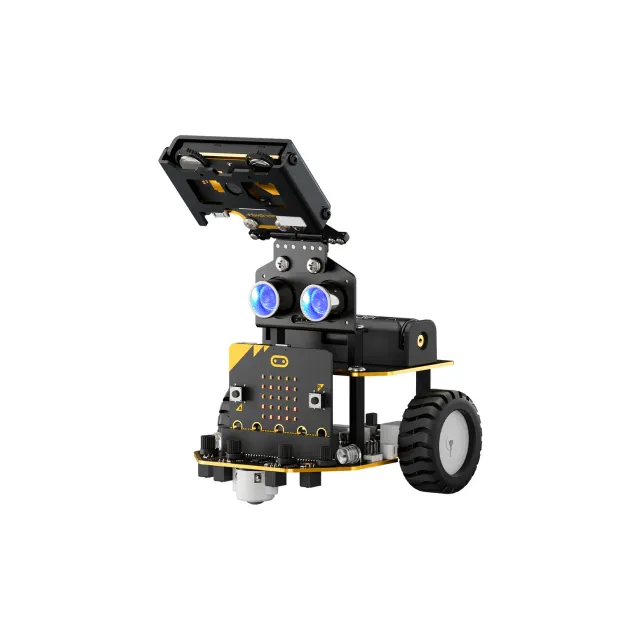
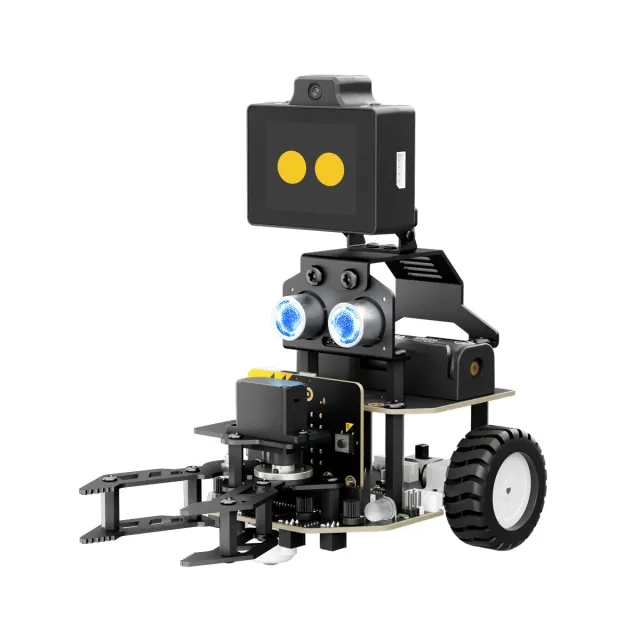
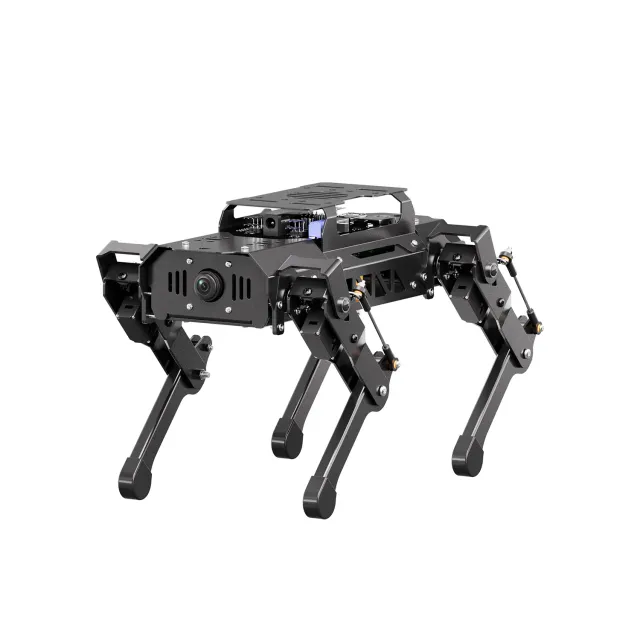
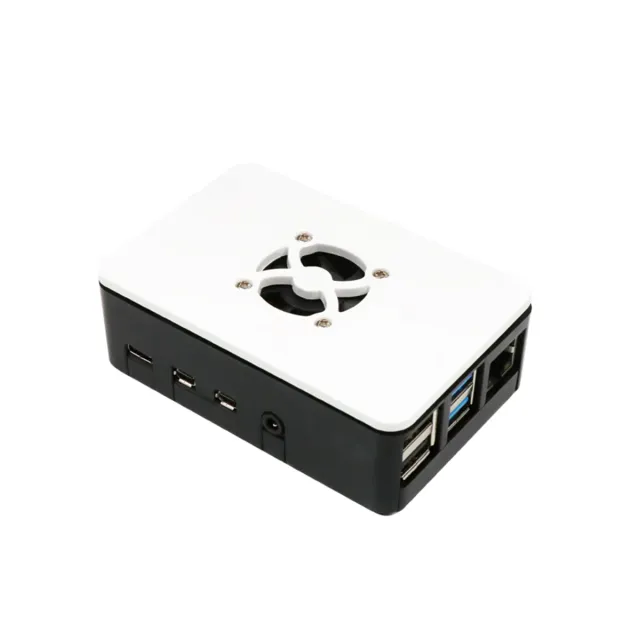
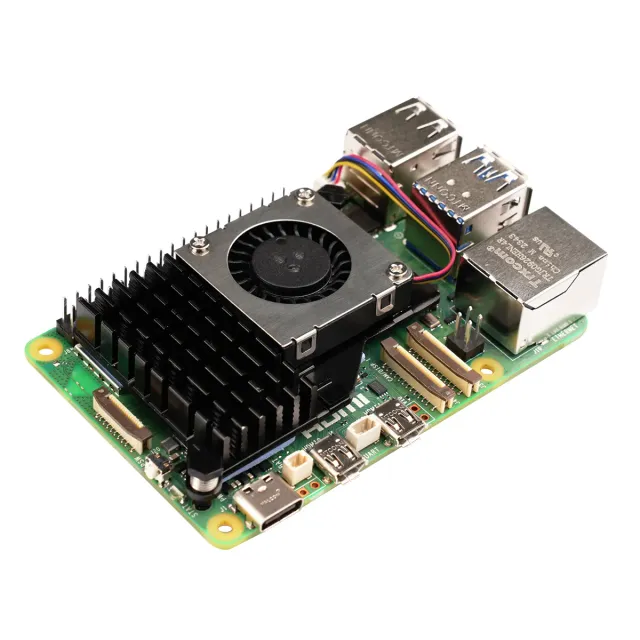
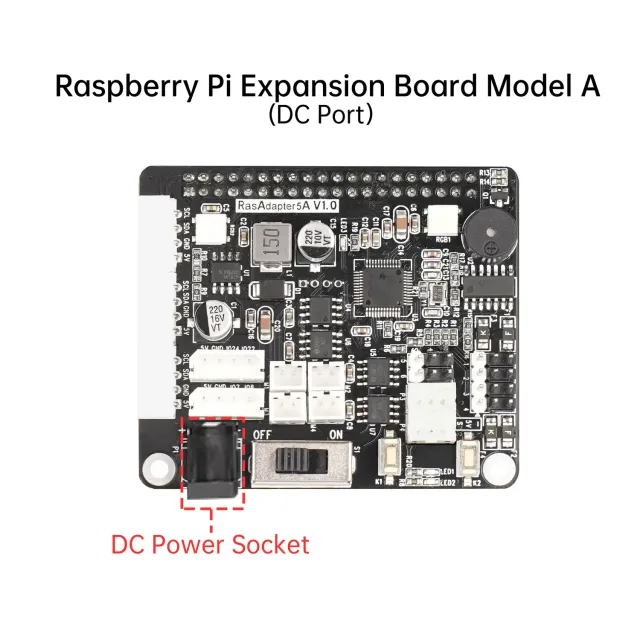
Arm und gefedertes Fahrwerk bilden eine offene Plattform für ROS mit inverser Kinematik, Zielverfolgung und Linienfolge. Die Erweiterungsplatine bietet Anschlüsse für Raspberry Pi und Jetson Controller, inklusive Kabel.
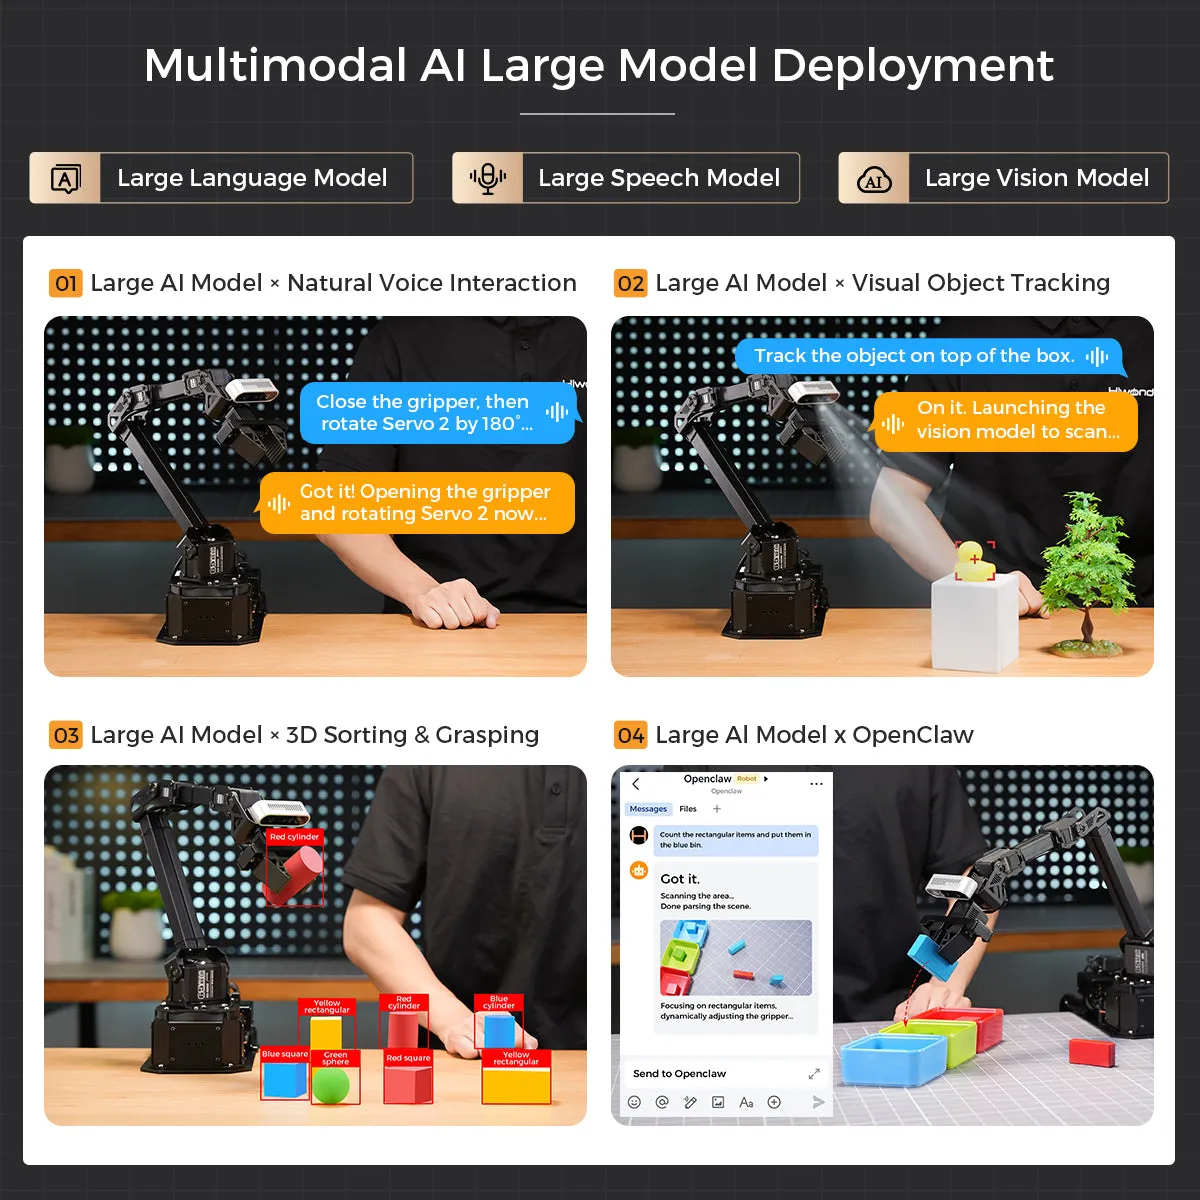
Passend für multimodale KI-Modelle und OpenClaw-Agenten zur Szenenanalyse und Objektverfolgung. Für Wettbewerb zugelassen.
Merkmale
Modulare Bauweise für Mecanum- und Kettenfahrwerk
Multifunktionale Erweiterungsplatine mit vielen Ports