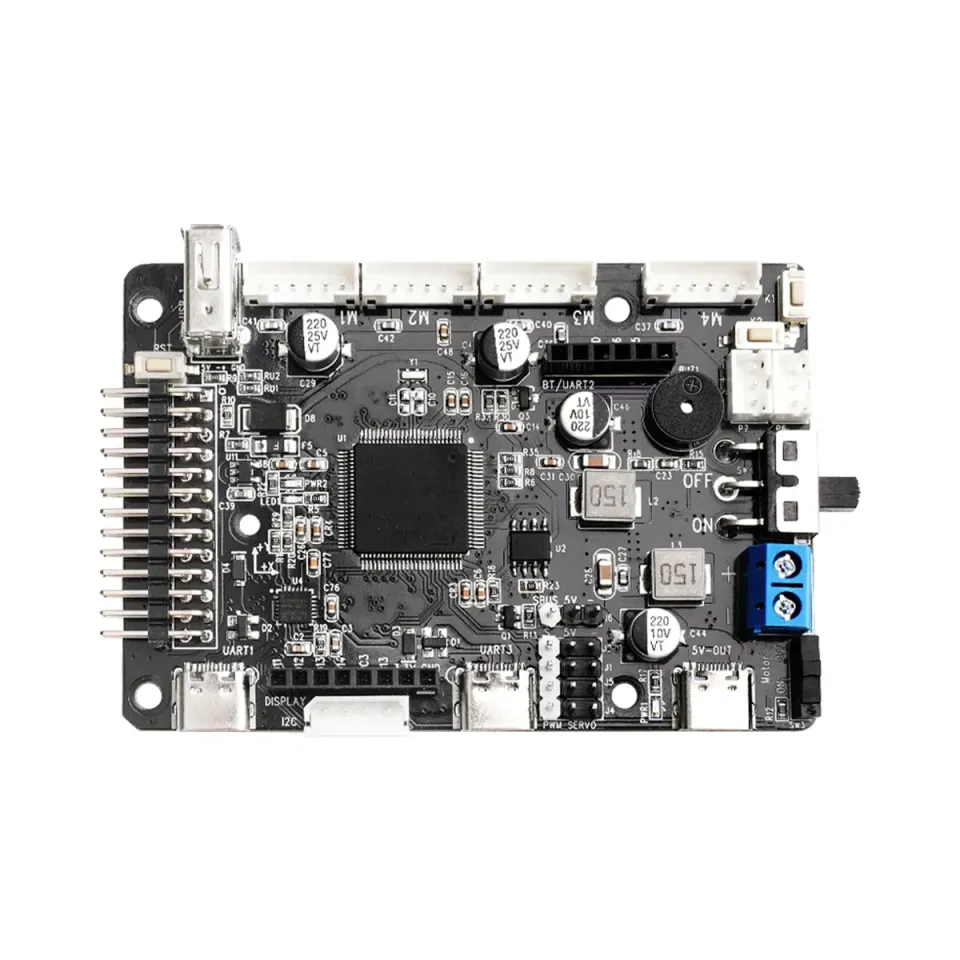
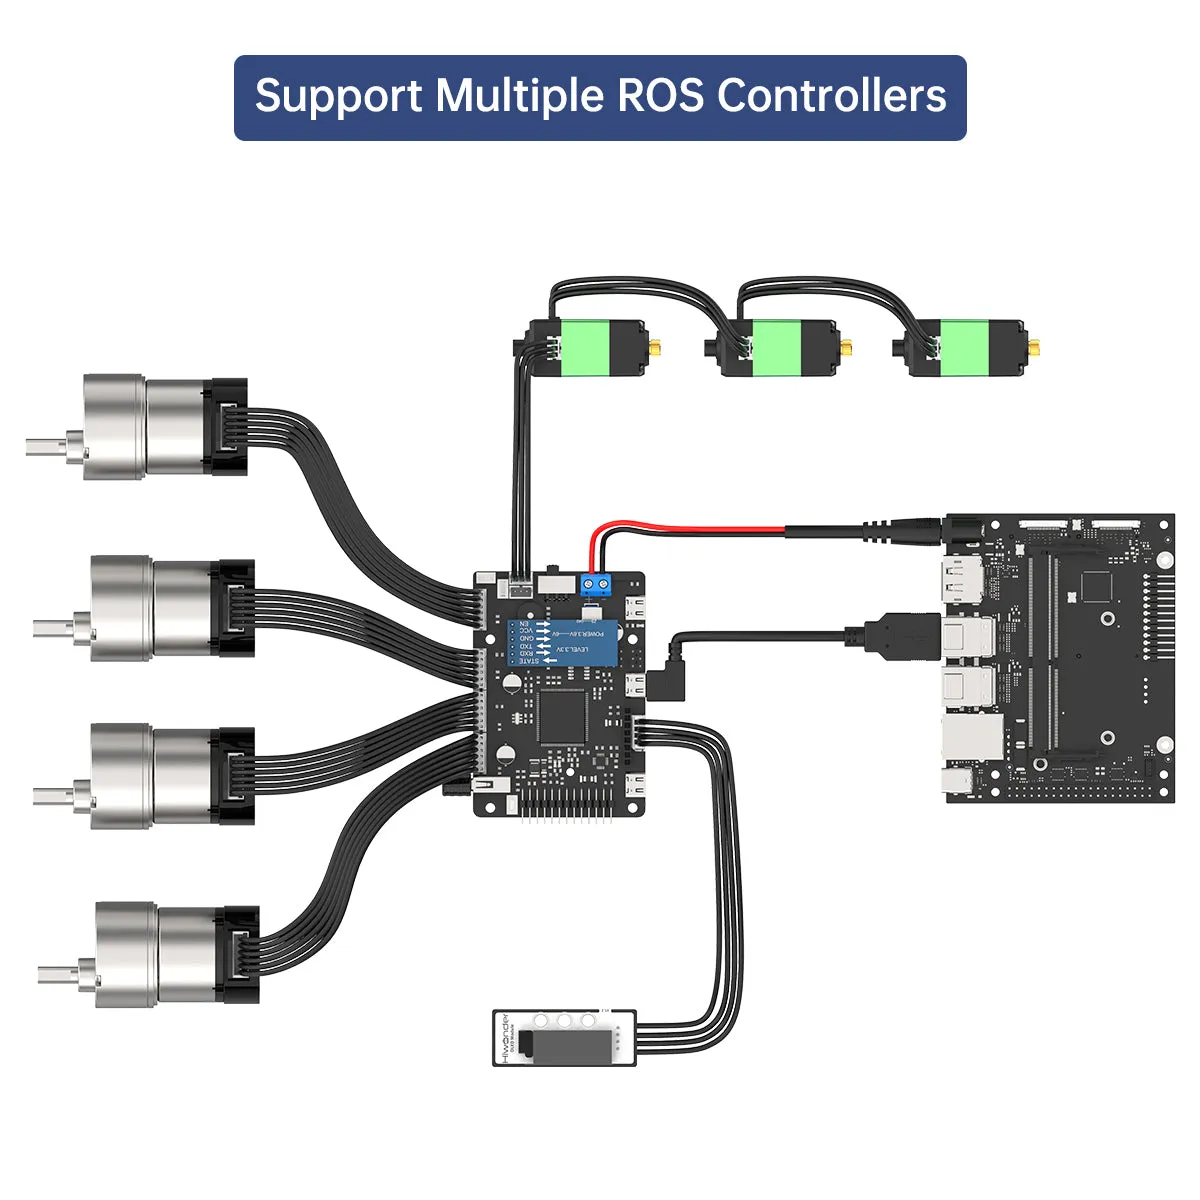
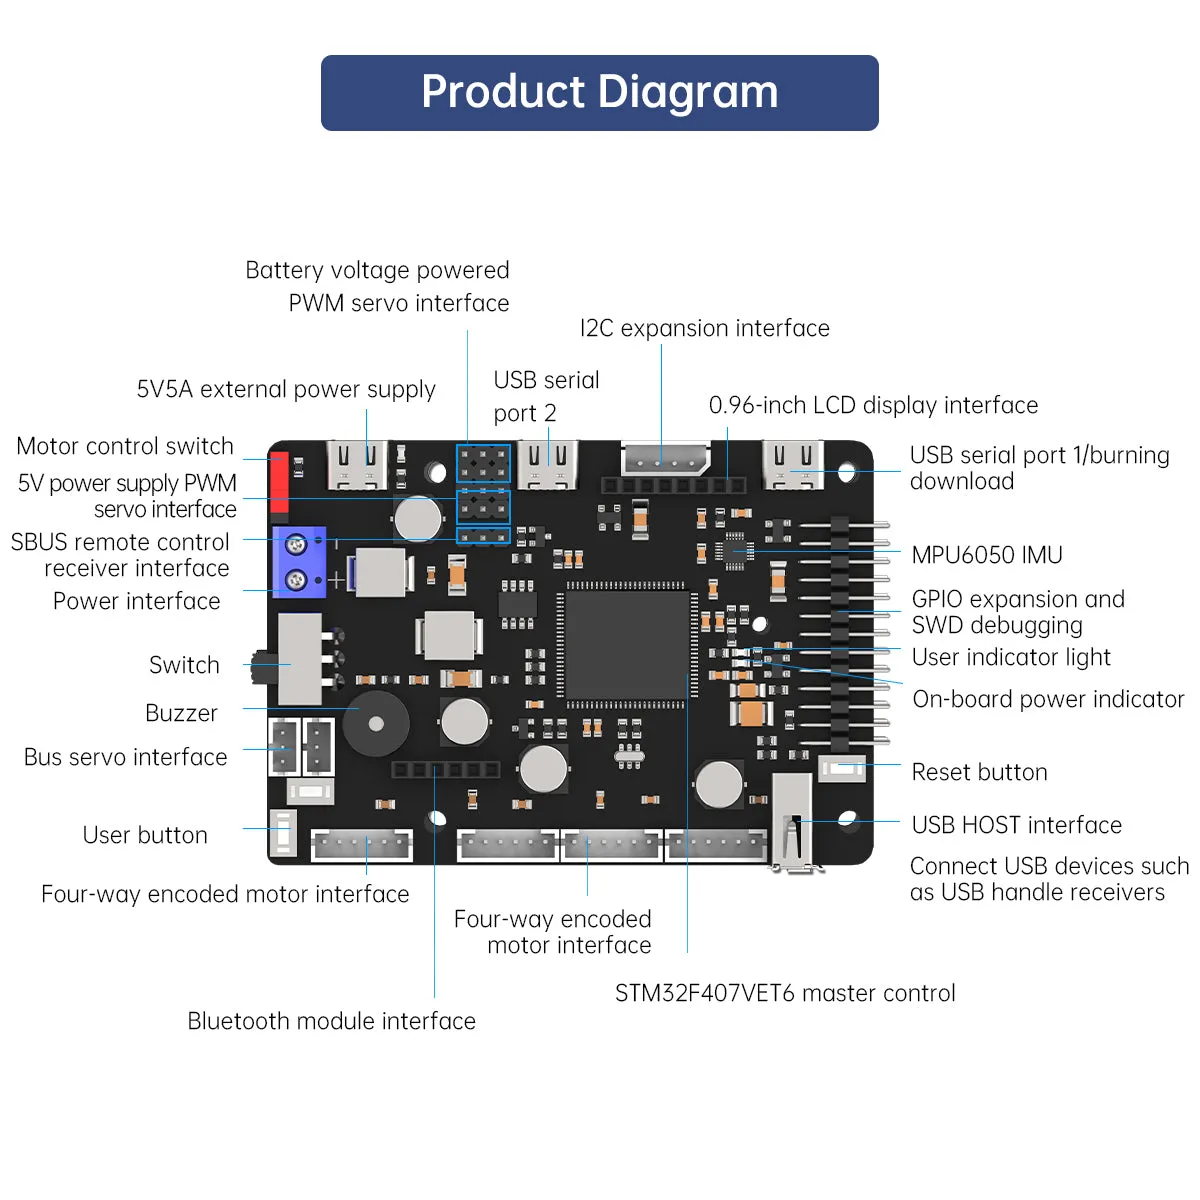
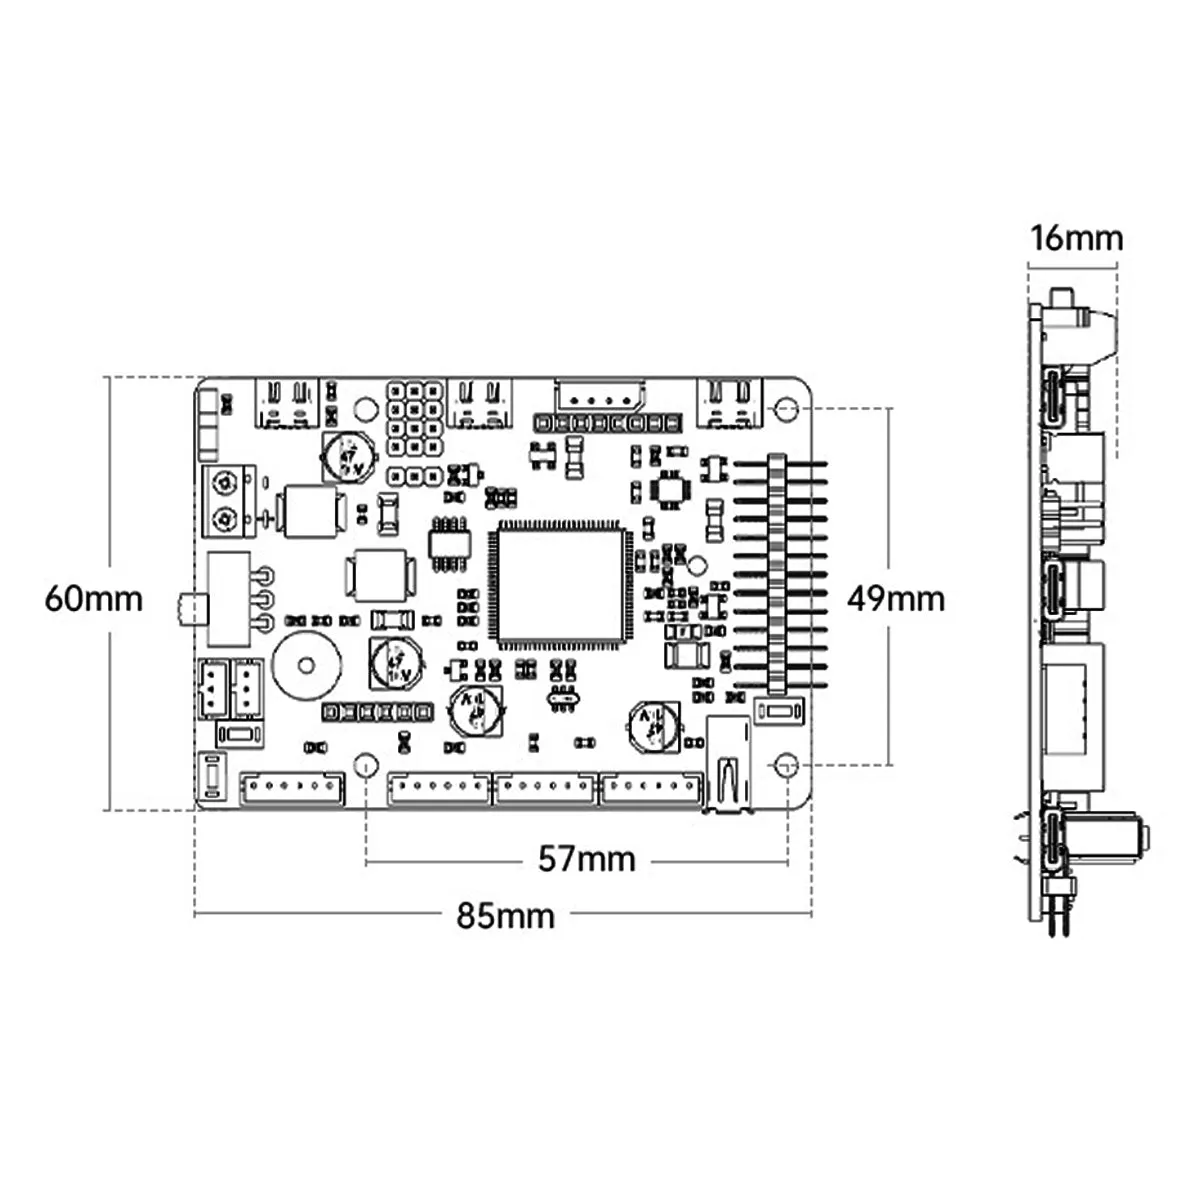
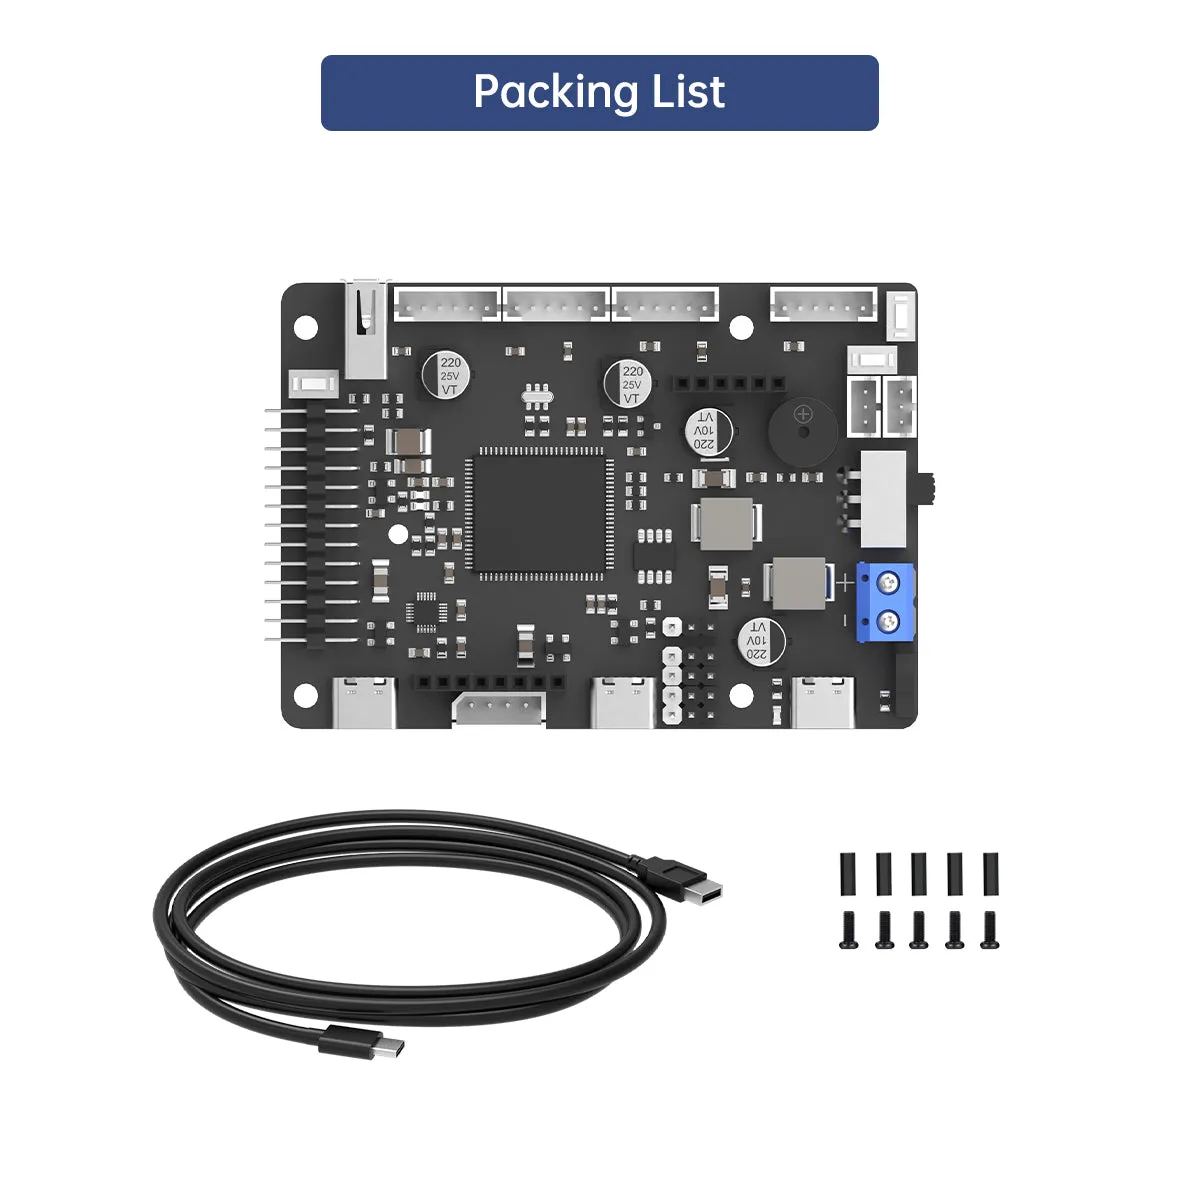
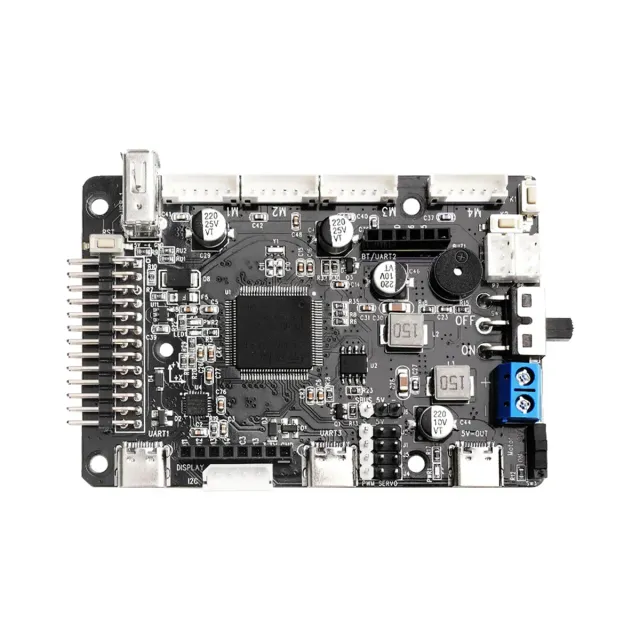
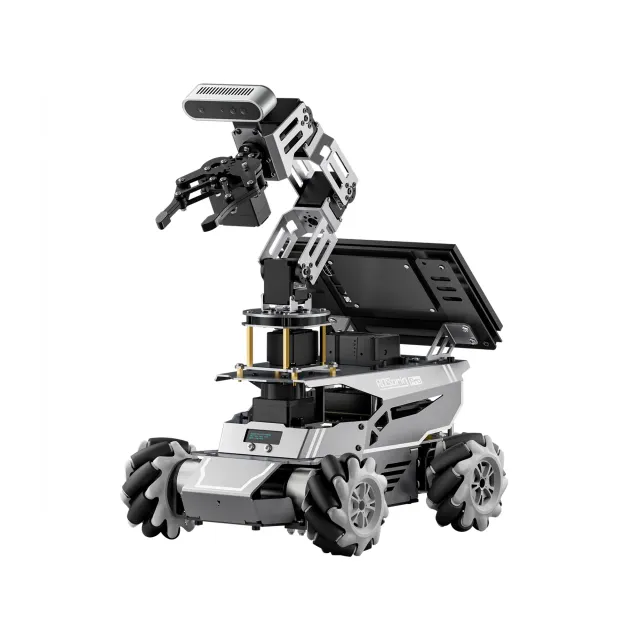
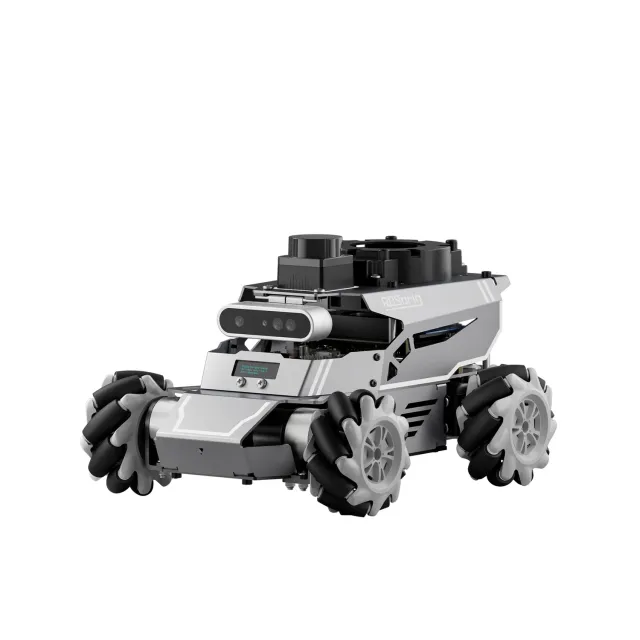
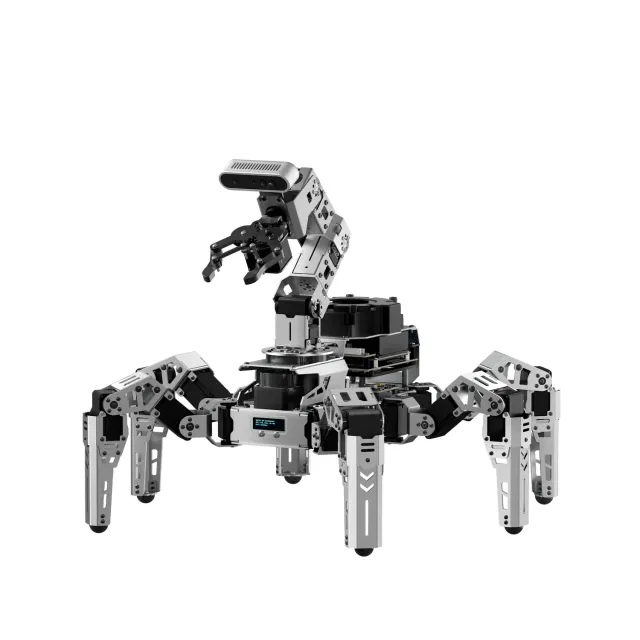
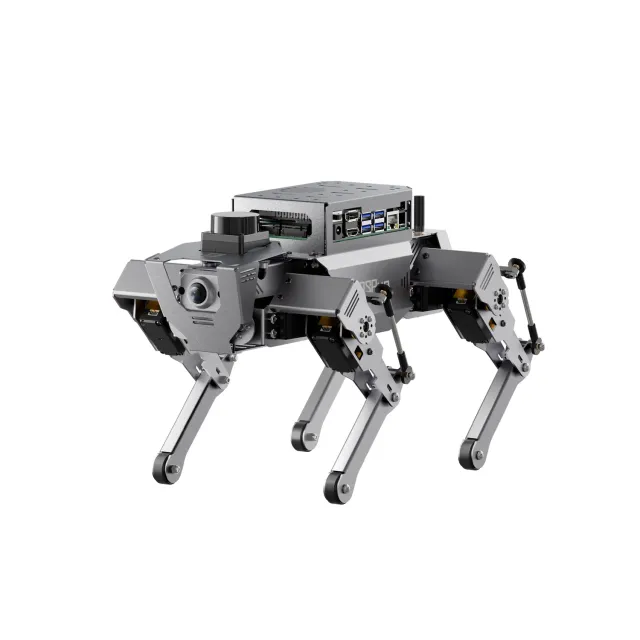
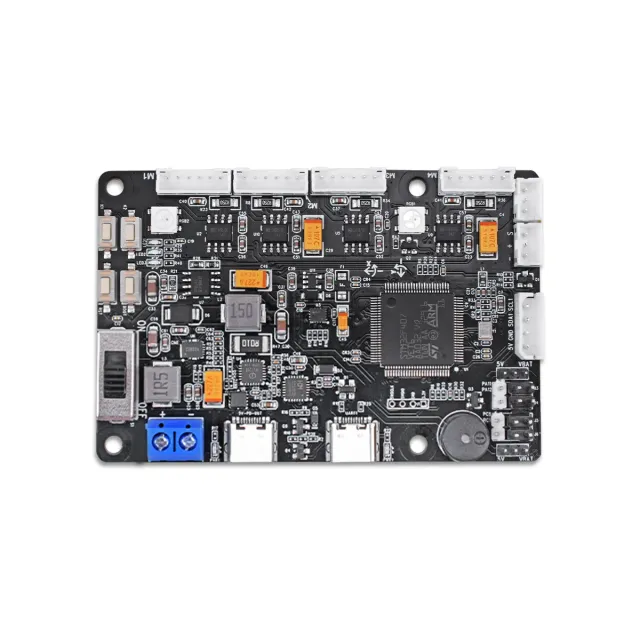
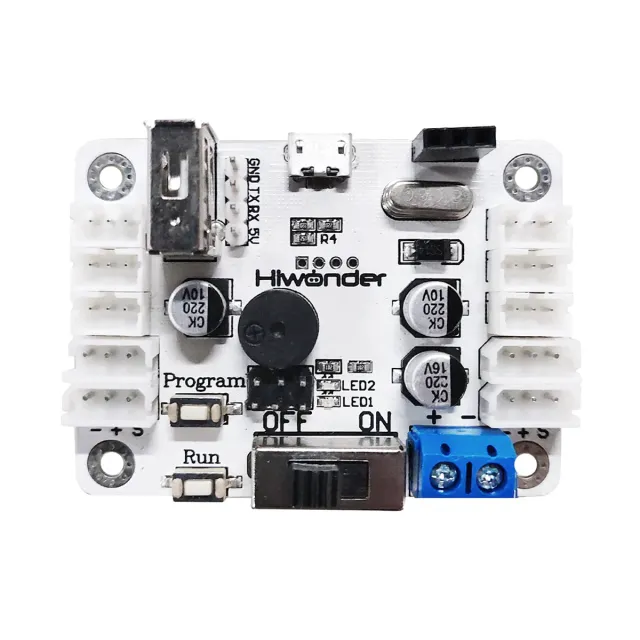
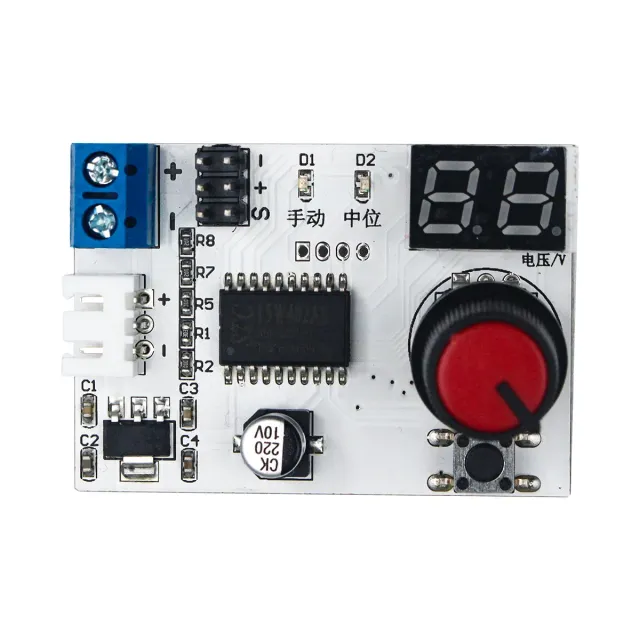
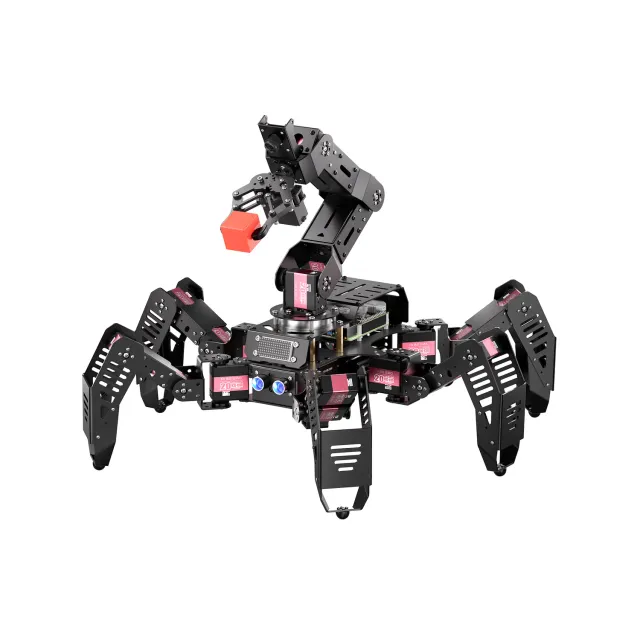
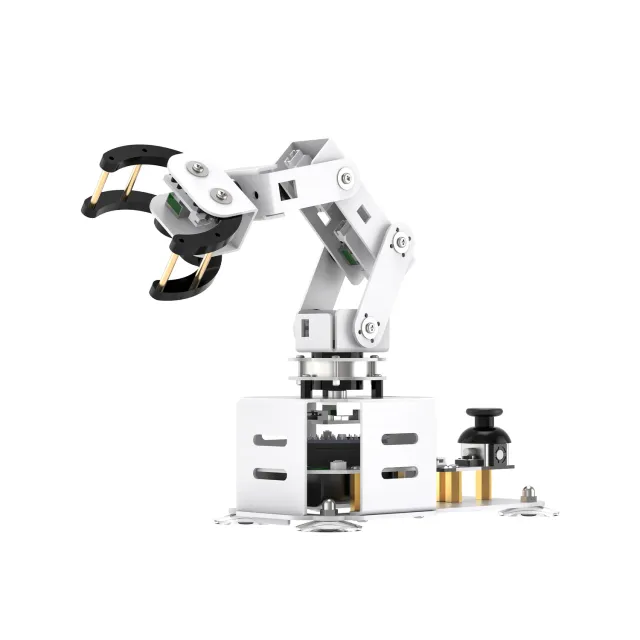
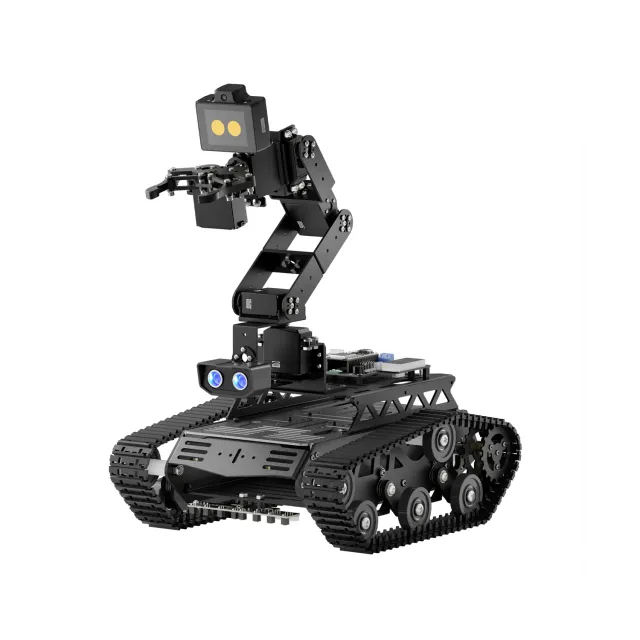
Der ROS Robot-Controller nutzt einen STM32F407VET6 Cortex-M4 mit 168 MHz und integriert einen IMU-Lagesensor, ein Farbdisplay sowie Anschlüsse für vier Encodermotoren. PWM- und serielle Bus-Servos lassen sich über ein USB-Kabel ansteuern.
Für Raspberry Pi und Jetson Nano stehen ROS1- und ROS2-SDKs auf Basis von Python 3 bereit. USB HOST, SBUS, I2C, UART, Bluetooth und mehrere GPIO-Anschlüsse unterstützen unterschiedliche Roboteraufbauten; ein eigener Anschluss steuert einen 4-Kanal-Linienfolger.
Merkmale
ROS1- und ROS2-Unterstützung
Integriertes Farbdisplay
SDKs auf Basis von Python 3
Schutz gegen Verpolung, Überstrom, Überhitzung und Rückstrom
Hauptchip: STM32F407VET6
Taktfrequenz: 168 MHz
Prozessorkern: Cortex-M4
Motorsteuerung: 4 Kanäle für Encodermotoren
Schnittstellen: USB HOST, SBUS, I2C, UART, Bluetooth und GPIO
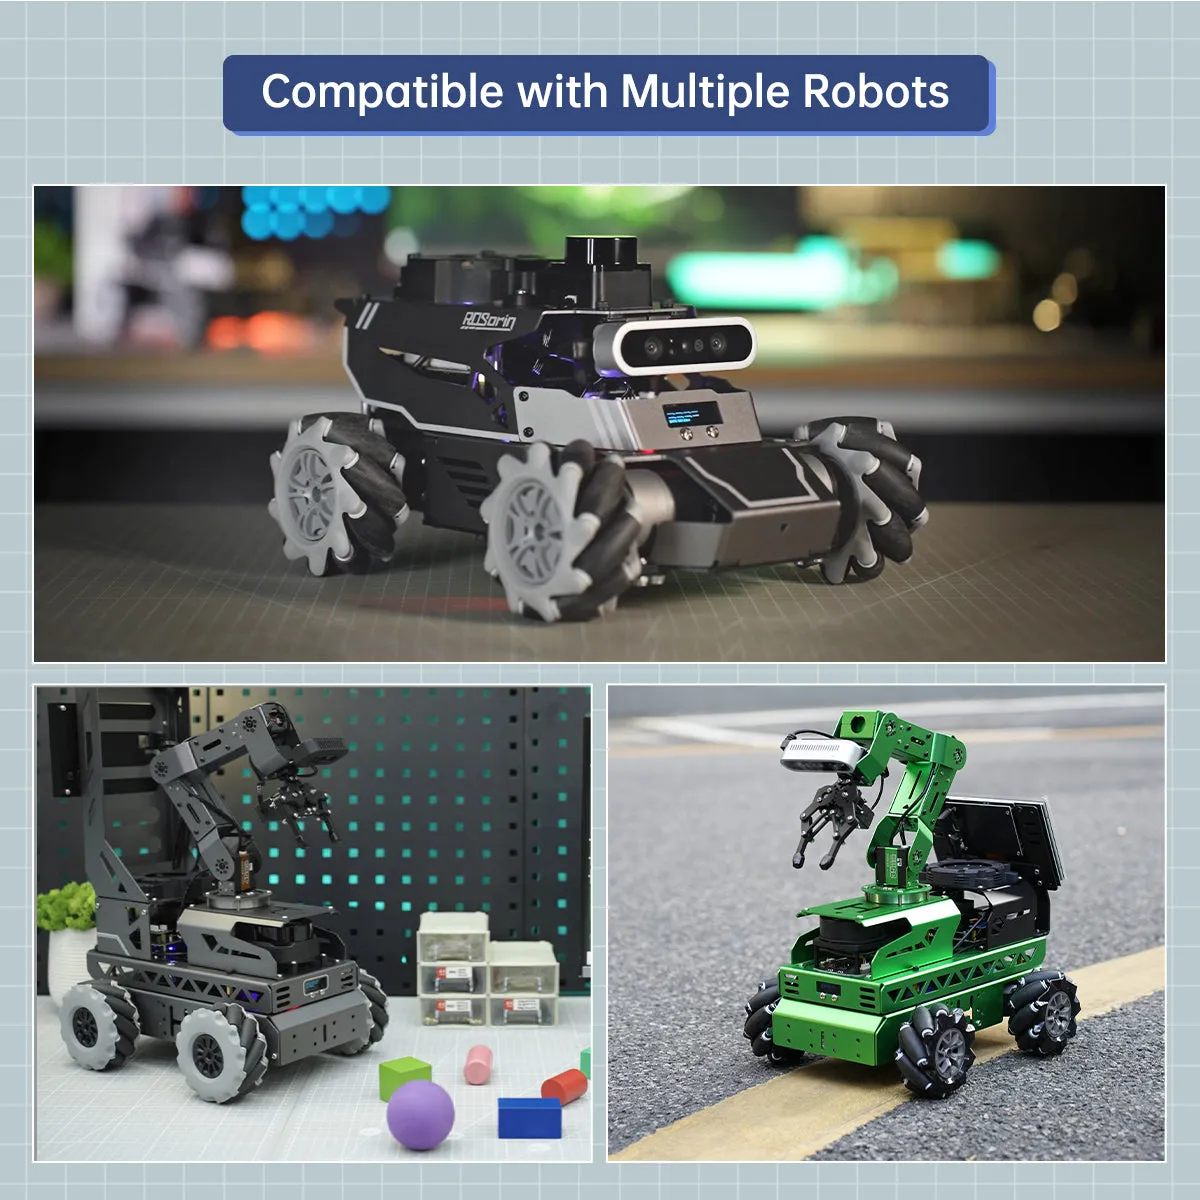
Kompatibilität: Raspberry Pi und Jetson Nano
Verkäufer: Akkutechnik
4.5★★★★★★★★★★(4)
5 ★2
4 ★2
3 ★0
2 ★0
1 ★0
Kundenbewertungen
4
★★★★★★★★★★5.0
d***t
Sitzt richtig gut drauf, läuft sofort rund bei mir.
★★★★★★★★★★4.0
i**y
Verifiziert
Alles verkabelt, funktioniert soweit ohne Zicken.
★★★★★★★★★★4.0
n****b
Passt
Für ein kleines Fahrgestell genommen, läuft bisher sauber.